Відновлення річкового роверу DREVO S
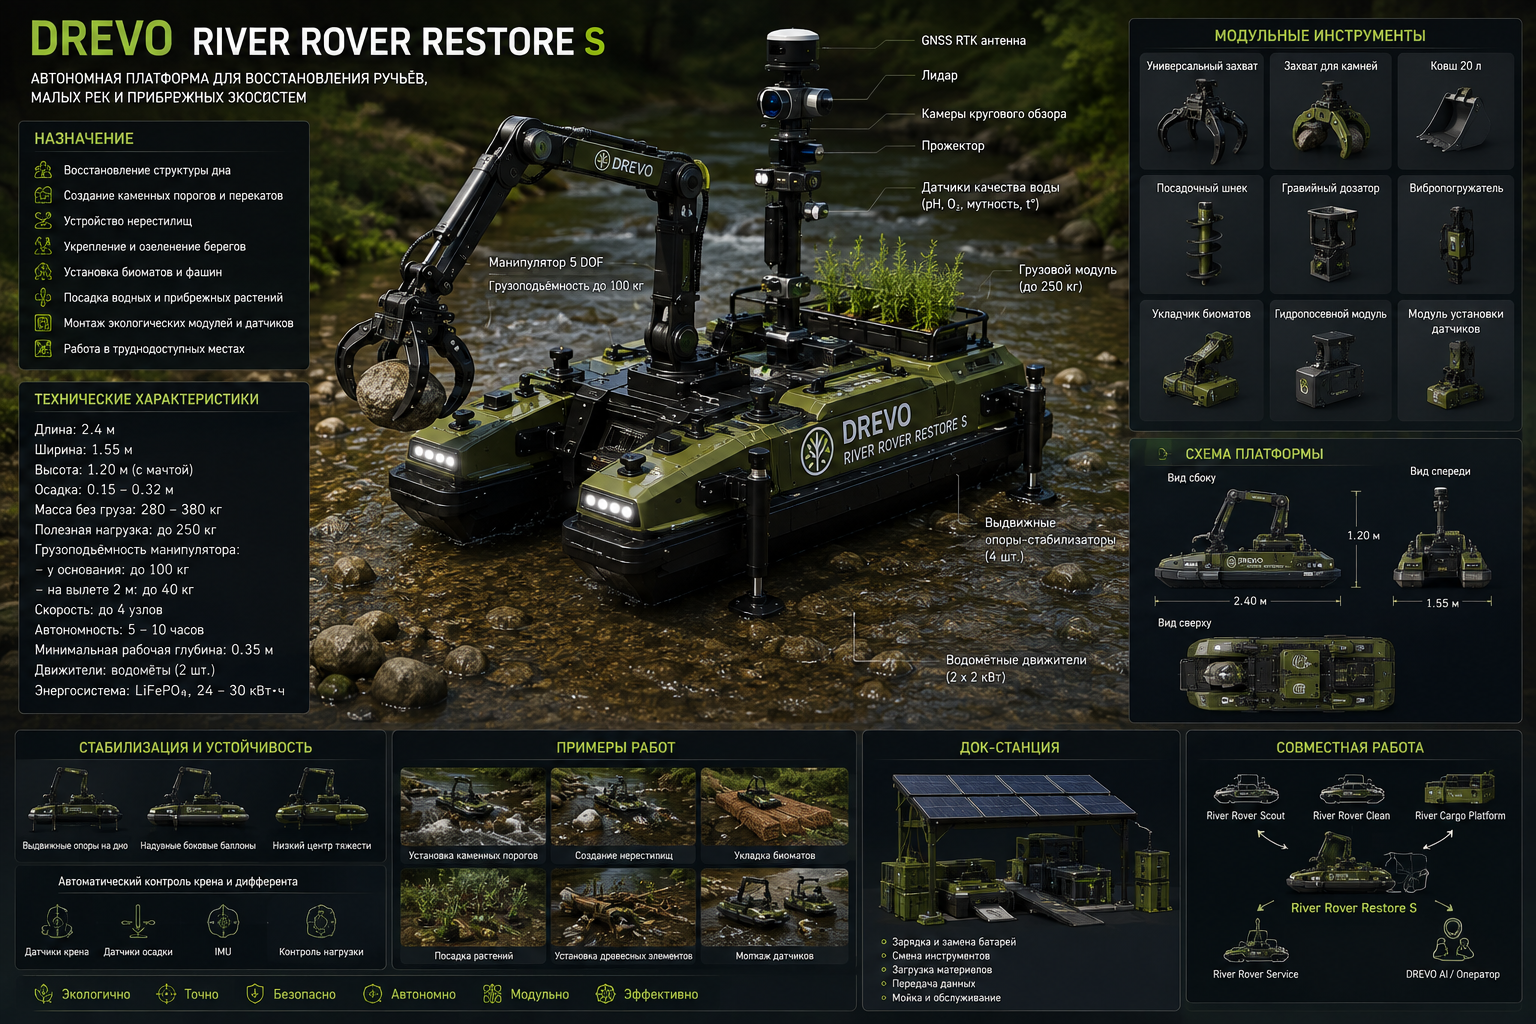
Компактна автономна платформа для відновлення струмків, малих річок та прибережних екосистем
Концепція
DREVO Рівер Ровер Ресторейшн S (RRR-S) - легка малосидяча роботизована платформа для точкового відновлення невеликих водотоків та мілководних екосистем.
Вона призначена для роботи там, де важка техніка не може застосовуватися без руйнування берегів, ґрунту та природної структури русла:
у гірських струмках;
малих річках;
вузьких каналах;
болотах;
старих;
заплавних протоках;
джерельних зонах;
мілководних лагунах.
Платформа виконує невеликі, але численні операції: укладає каміння, встановлює біомати, висаджує рослини, формує нерестові ділянки та розміщує екологічні модулі.
Головний принцип:
Мінімальна маса платформи, висока точність роботи та мінімальний вплив на екосистему.
Основне призначення
River Rover Restore S використовується для:
відновлення дна струмків;
встановлення малих кам'яних порогів;
створення мікрокаскадів;
укладання гравію та гальки;
формування невеликих нерестовищ;
відновлення розмитих берегів;
установки кокосових валиків та біоматів;
посадки водних та прибережних рослин;
розміщення деревних елементів;
монтаж датчиків;
обслуговування раніше відновлених ділянок.
Основні переваги
невелика осадка;
компактні габарити;
низька маса;
можливість транспортування на звичайному причепі;
робота без екскаваторів;
висока точність позиціонування;
змінні інструменти;
дистанційне та автономне управління;
мінімальне підвищення каламутності води;
можливість роботи у складі групи роботів.
Базова конструкція
Платформа виконується за катамаранною схемою.
Основні елементи:
два герметичні понтони;
центральна робоча рама;
малий роботизований маніпулятор;
змінний інструментальний модуль;
вантажний майданчик;
навігаційна щогла;
камери;
гідролокатор;
датчики глибини;
електричні двигуни;
стабілізуючі опори.
Катамаране компонування забезпечує стійкість під час роботи маніпулятора і дозволяє розмістити робочий інструмент між понтонами.
Попередні розміри
| Параметр | Проектне значення |
|---|---|
| Довжина | 1,8–2,8 м |
| Ширина | 1,2–1,8 м |
| Висота корпусу | 0,45–0,70 м |
| Висота з щоглою | 1,2–1,8 м |
| Опад без вантажу | 0,12–0,20 м |
| Осаду з робочим навантаженням | 0,20–0,35 м |
| Мінімальна робоча глибина | приблизно 0,30–0,40 м |
| Маса платформи | 180–450 кг |
| Корисне навантаження | 100–300 кг |
Значення є попередніми та уточнюються після розрахунку корпусу та обладнання.
Вантажна зона
Компактний вантажний майданчик призначений для перевезення:
каменю;
гравію;
біомат;
рослин;
деревних елементів;
датчиків;
інструментів.
Орієнтовні розміри вантажного майданчика:
довжина: 0,8-1,5 м;
ширина: 0,7–1,2 м;
корисна площа: 0,6-1,5 м ².
Для важких матеріалів передбачаються низько розташовані контейнери між понтонами.
Маніпулятор
Платформа оснащується одним компактним електрогідравлічним або електромеханічним маніпулятором.
Проектні характеристики
| Параметр | Значення |
|---|---|
| Вантажопідйомність біля основи | 80–150 кг |
| Вантажопідйомність на максимальному вильоті | 25–60 кг |
| Робочий виліт | 1,5–2,5 м |
| Кут повороту | 270–360° |
| Точність позиціонування | 2-5 см |
| Маса маніпулятора | 40–100 кг |
Працюючи з важкими об'єктами платформа опускає стабілізуючі опори.
Змінні інструменти
Універсальне захоплення
Для:
каміння;
колода;
контейнерів;
рослинних модулів.
Кам'яне захоплення
Для точного розміщення гальки та невеликих валунів.
Малий ківш
Для:
локального видалення мулу;
формування посадкових заглиблень;
підготовки нерестових ділянок
Посадковий інструмент
Для:
осок;
ситників;
водяних рослин;
чагарникових живців.
Захоплення для біоматів
Використовується при укладанні:
кокосових матів;
джутових сіток;
рослинних рулонів.
Віброзанурювач
Для встановлення:
дерев'яних колів;
анкерів;
кріплень біоматів.
Гравійний дозатор
Поступово розподіляє гравій по дну.
Інструмент датчика
Для встановлення та заміни екологічних датчиків.
Відновлення малих порогів
River Rover Restore S створює пороги заввишки приблизно:
10-40 см для невеликих струмків;
до 60 см за окремого інженерного розрахунку.
Використовуються:
місцевий камінь;
галька;
деревина;
біоінженерні кріплення.
Поріг повинен:
знижувати швидкість води;
не перекривати міграцію організмів;
мати стійку основу;
мати захищену зону нижче за перелив;
не направляти потік у берег, що розмивається.
Відновлення нерестовищ
Платформа доставляє та розподіляє:
промитий гравій;
гальку;
дрібні валуни;
дерев'яні укриття.
При проектуванні враховуються:
глибина води;
швидкість течії;
розмір матеріалу;
види риб;
сезон нересту;
ризик затоплення.
Роботи не проводять у період активного розмноження чутливих видів.
Робота з берегами
Платформа виконує:
встановлення кокосових валиків;
укладання біоматів;
встановлення фасції;
посадку живих вербових живців;
розміщення кореневих систем;
формування пологих берегових кромок;
встановлення невеликих деревних укріплень.
River Rover Restore S не призначений для будівництва масивних підпірних стінок.
Посадковий модуль
Платформа може висаджувати:
осоки;
ситники;
болотяні іриси;
рогоз, де він є місцевим видом;
водні рослини;
вербові живці;
прибережні чагарники.
Посадковий модуль включає:
касети із рослинами;
захоплення;
шнек або перфоратор;
систему подачі води;
камери контролю посадки.
Робота у болотах
Для боліт та слабких ґрунтів передбачається амфібійна версія.
Можливі рушії:
широкі гумові гусениці;
гвинтові рушії низького тиску;
знімні опорні лижі;
водометні двигуни для плавання.
Питомий тиск на ґрунт має бути мінімальним, щоб не руйнувати торф та болотну рослинність.
Стабілізація
Під час роботи використовуються:
дві чи чотири висувні опори;
донні штирі;
тимчасові анкери;
надувні бічні балони;
автоматична корекція крену.
Маніпулятор блокується, якщо:
перевищено допустимий крен;
маса об'єкта не визначено;
опори не встановлені;
перебіг перевищує безпечне значення.
Навігація
Платформа оснащується:
ГНСС РТК;
інерційним модулем;
ЛіДАР;
фронтальними та круговими камерами;
ультразвуковими датчиками;
гідролокатор;
датчиками течії;
системою утримання позиції.
У вузьких лісових струмках, де супутниковий сигнал слабкий, використовуються:
візуальна навігація;
Лідарна карта;
берегові радіомаяки;
локальні мітки.
Екологічний моніторинг
Платформа може вимірювати:
температуру води;
рН;
розчинений кисень;
електропровідність;
каламутність;
глибину;
швидкість течії;
стан донного матеріалу.
При перевищенні допустимої каламутності робота автоматично уповільнюється або зупиняється.
Енергосистема
Рекомендована конфігурація:
LiFePO₄-акумулятори;
змінні батарейні касети;
два незалежні електричні рушії;
окремий акумулятор маніпулятора;
заряджання від берегової станції.
Орієнтовні параметри:
| Параметр | Значення |
|---|---|
| Ємність акумуляторів | 10–40 кВт·год |
| Потужність двигунів | 2×1–3 кВт |
| Потужність маніпулятора | 2-8 кВт |
| Автономність під час моніторингу | 8–14 годин |
| Автономність при активних роботах | 4–8 годин |
| Швидкість | до 3-5 вузлів |
Транспортування
River Rover Restore S перевозиться:
на автомобільному причепі;
у малому вантажному автомобілі;
на Річковій вантажній платформі;
гелікоптером або вантажним дроном для особливо важкодоступних зон - тільки в полегшеній модифікації.
Запуск можливий:
з берега;
з малого причалу;
по напрямних;
краном;
через River Hub.
Спільна робота
Типова схема:
Рівер Ровер Скаут обстежує струмок.
ДЕРЕВНИЙ ШТУЧНИЙ УМІН визначає проблемні ділянки.
Рівер Ровер Клін видаляє сміття.
Річковий вантаж S доставляє матеріали.
Рівер Ровер Ресторей S встановлює пороги, гравій та рослини.
Рівер Ровер Сервіс розміщує датчики.
Living Mountain Observatory спостерігає відновлення.
Модифікації
Відновлення S-Stream
Для гірських струмків.
Особливості:
посилений захист корпусу;
короткий маніпулятор;
робота серед каміння;
невелика ширина.
Відновлення водно-болотних угідь S
Для боліт та заплав.
Особливості:
амфібійне шасі;
малий тиск на ґрунт;
посадковий модуль;
робота з біоматами.
Відновлення S Habitat
Для відновлення місць проживання.
Особливості:
гравійний дозатор;
укладання деревини;
встановлення підводних модулів.
Відновлення заводу S
Спеціалізована посадкова версія.
Особливості:
збільшений запас касет;
автоматична посадка;
гідропосів;
внесення біологічних препаратів.
Відновлення S-датчика
Для встановлення датчиків та наукового обладнання.
Попередня специфікація
| Параметр | Рівер Ровер Ресторей S |
|---|---|
| Довжина | 1,8–2,8 м |
| Ширина | 1,2–1,8 м |
| Маса | 180–450 кг |
| Корисне навантаження | 100–300 кг |
| Опад | 0,12–0,35 м |
| Вантажопідйомність маніпулятора | до 80–150 кг у основи |
| Робочий виліт | 1,5–2,5 м |
| Швидкість | до 3-5 вузлів |
| Автономність | 4–14 годин |
| Робоча глибина | від 0,3 м |
| Водії | 2 електричних |
| Управління | автономне та дистанційне |
| Навігація | GNSS RTK, LiDAR, камери, сонар, IMU |
| Робочі інструменти | змінні |
| Захист електроніки | IP67/IP68 |
Обмеження
River Rover Restore S не призначений для:
підйому валунів масою понад 100–150 кг без зовнішньої підтримки;
масштабного поглиблення русла;
роботи у сильній течії;
будівництва капітальних гребель;
видалення великих обсягів донних відкладень;
роботи на високій хвилі;
заміни повноцінної землерийної техніки у великих проектах
Його сильний бік — безліч невеликих точних операцій.
Очікуваний ефект
Використання платформи дозволяє:
відновлювати невеликі водотоки без важкої техніки;
зменшувати вартість локальних робіт;
знижувати ушкодження берегів;
відновлювати нерестовища;
збільшувати різноманітність русла;
прискорювати приживання рослин;
працювати у важкодоступних місцях;
зберігати цифрову історію кожної операції.
Місія
Відновлення річкового роверу DREVO S - Це компактний екологічний будівельник для малих водних систем. Він не перетворює струмок у штучний канал, а точково повертає йому каміння, гравій, деревину, рослинність та природні укриття.
Разом з іншими платформами сімейства DREVO він забезпечує повний цикл:
обстеження → очищення → доставка → відновлення → моніторинг → обслуговування.
Саме тисячі невеликих відновлювальних робіт на струмках, джерелах та малих річках формують здоров'я усієї великої річкової системи.