Технічні рішення для DREVO River Rover Restore S
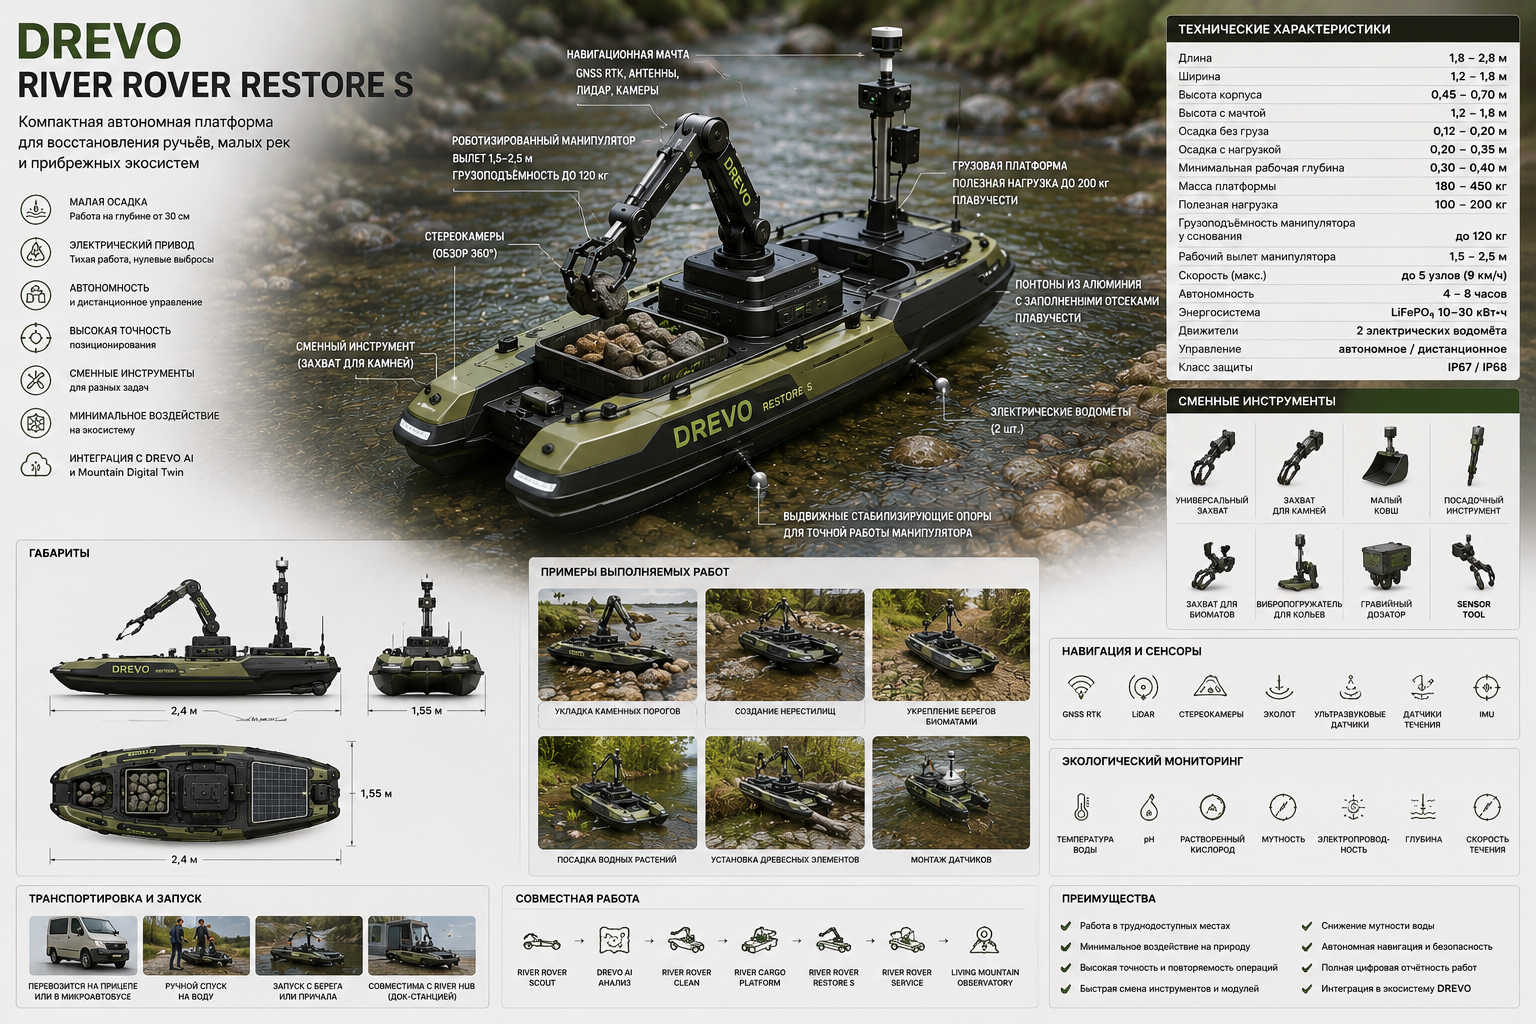
Компактна роботизована платформа відновлення струмків та малих річок
1. Базова інженерна концепція
Відновлення річкового роверу DREVO S доцільно створювати не як зменшений екскаватор на воді, а як легку модульну платформу, яка виконує точні відновлювальні операції.
Основні інженерні принципи:
невелика осадка;
низький центр важкості;
катамаране компонування;
електричний привід;
модульний маніпулятор;
змінні інструменти;
автоматична стабілізація;
можливість амфібійного виконання;
робота без руйнування дна та берегів.
Головне завдання першого прототипу – не максимальна потужність, а надійність, точність та простота обслуговування.
2. Рекомендована базова конфігурація
Для першого прототипу пропонується версія:
Відновлення річкового роверу DREVO S-250
Основні параметри:
| Параметр | Проектне значення |
|---|---|
| Довжина | 2,4 м |
| Ширина | 1,55 м |
| Висота корпусу | 0,55 м |
| Маса без вантажу | 280–380 кг |
| Корисне навантаження | до 250 кг |
| Опад без вантажу | 0,15–0,18 м |
| Опад з вантажем | 0,25–0,32 м |
| Робоча глибина | від 0,35 м |
| Швидкість | до 4 вузлів |
| Автономність | 5–10 годин |
| Робочий виліт маніпулятора | до 2 м |
| Вантажопідйомність маніпулятора | 50–100 кг |
3. Корпус
Катамарана схема
Використовуються два незалежні понтони.
Переваги:
висока поперечна стійкість;
можливість розмістити інструмент між корпусами;
невеликий осад;
стійкість під час роботи стріли;
можливість заміни одного понтону;
просте транспортування.
Матеріали понтонів
Можливі три основні рішення.
Алюмінієвий корпус
Рекомендований варіант першого промислового прототипу.
Переваги:
висока міцність;
ремонтопридатність;
невелика вага;
стійкість до ударів;
можливість зварного виробництва.
Рекомендований матеріал:
морський алюмінієвий сплав;
товщина зовнішнього листа орієнтовно 3-5 мм;
внутрішні перегородки через 400-700 мм.
Поліетилен HDPE
Підходить для легкої версії.
Переваги:
ударостійкість;
корозійна стійкість;
просте обслуговування.
Недоліки:
складніше кріпити силову раму;
вища деформація;
складніше виконувати точний ремонт.
Композитний
Підходить для серійної продукції.
Переваги:
невелика вага;
складна гідродинамічна форма;
відсутність корозії.
Недоліки:
дорожче виробництво;
складний ремонт у польових умовах.
Для першого прототипу раціональніше використовувати алюміній.
4. Силова рама
Між понтонами встановлюється просторова рама.
Вона сприймає навантаження від:
маніпулятора;
вантажу;
стабілізуючих опор;
інструментів;
акумуляторів;
рухи хвилею;
удару про перешкоду.
Конструкція, що рекомендується:
алюмінієвий чи сталевий силовий каркас;
поперечні балки;
центральний майданчик маніпулятора;
чотири посилені точки для стабілізаторів;
модульні монтажні напрямні.
Для вузла маніпулятора бажано використовувати окрему сталеву подраму ізольовану від алюмінієвого корпусу.
5. Центральний робочий канал
Між понтонами слід залишити відкритий робочий канал шириною приблизно:
0,45–0,70 м.
Через нього можна:
опускати ківш;
встановлювати рослини;
укладати гравій;
розміщувати датчики;
працювати з дном;
проводити візуальний контроль.
Такий канал дозволяє працювати строго під центром платформи, де ризик крену мінімальний.
6. Рухова система
Основний варіант
Два незалежні електричні водомети.
Переваги:
відсутність відкритого гвинта;
захист риб та тварин;
стійкість до трави та гілок;
висока маневреність;
розворот на місці.
Рекомендована потужність:
2×1,5–3 кВт.
Альтернатива
Захищені підвісні електричні двигуни.
Переваги:
доступність;
проста заміна;
найнижча ціна прототипу.
Недоліки:
ризик намотування трави та мереж;
більш висока вразливість гвинта.
Для дрібних струмків водомети краще.
7. Енергосистема
Батарейки
Рекомендується використовувати LiFePO₄.
Переваги:
висока пожежна безпека;
тривалий ресурс;
стабільна напруга;
стійкість до циклічного навантаження.
Орієнтовна ємність:
20–40 кВт·год.
Рекомендується розділити енергосистему на два незалежні контури.
Контур руху
Живить:
водомети;
навігацію;
зв'язок.
Контур робочих механізмів
Живить:
маніпулятор;
насоси;
виконавчий механізм;
інструменти.
Так відмова одного контуру не знешкоджує платформу повністю.
8. Змінні акумуляторні касети
Акумулятори бажано розміщувати у двох або чотирьох знімних касетах.
Переваги:
швидка заміна;
зручне обслуговування;
можливість заряджання окремо;
балансування маси;
резервування.
Касети розміщуються низько всередині понтонів зниження центру тяжкості.
9. Маніпулятор
Конструкція, що рекомендується
Компактний електрогідравлічний маніпулятор із трьома або чотирма ступенями свободи.
Основні параметри:
| Параметр | Значення |
|---|---|
| Робочий радіус | 1,5–2,0 м |
| Вантаж біля основи | 80–100 кг |
| Вантаж на повному вильоті | 30–50 кг |
| Поворот | 270–360° |
| Маса | 60–120 кг |
| Точність | близько 20-50 мм |
Чому не повністю гідравлічний
Класична гідравліка потужна, але:
важка;
потребує насосної станції;
створює ризик витоку олії;
складніше обслуговується.
Раціональне рішення:
електричні приводи основних суглобів;
компактна гідравліка лише для захоплення або важкого інструменту.
10. Швидкозмінний інструментальний інтерфейс
Наприкінці маніпулятора встановлюється універсальна автоматична муфта.
Вона передає:
механічне навантаження;
електроживлення;
цифровий сигнал;
за потреби гідравлічний тиск.
Зміна інструменту може виконуватись:
автоматично на береговій станції;
вручну;
роботом River Rover Service.
11. Основні робочі інструменти
Універсальний грейфер
Використовується для:
каміння;
деревини;
біомат;
контейнерів.
Малий ківш
Об'єм:
10-30 літрів.
Використовується лише для локальних робіт.
Захоплення каміння
Має м'які чи змінні губки.
Дозволяє точно укладати каміння.
Гравійний дозатор
Є малим бункером з регульованою заслінкою.
Використовується для створення нерестовищ.
Посадковий шнек
Створює невеликий отвір у ґрунті та встановлює рослину.
Вібраційний установник колів
Використовується для:
кріплення біоматів;
встановлення дерев'яних анкерів;
створення фашин.
Захоплення для біоматів
Розмотує та фіксує рулонний матеріал.
Модуль гідропосіву
Включає:
малий бак;
насос;
розпилювальну форсунку;
міксер.
12. Стабілізація платформи
Робота маніпулятора без стабілізації є небезпечною.
Рекомендується використовувати чотири системи одночасно.
Висувні донні опори
Чотири телескопічні стійки.
Вони:
упираються у дно;
розвантажують понтони;
зменшують хитавицю;
фіксують платформу.
Робочий хід:
приблизно 0,5-1,5 м-коду.
Бічні надувні балони
Розміщуються вздовж понтонів.
Використовуються:
під час роботи маніпулятора;
при нерівномірному вантажі;
в аварійній ситуації
Активний баласт
Усередині понтонів розміщуються невеликі баластові баки.
Насоси перерозподіляють воду між лівим та правим бортом.
Електронне обмеження вильоту
Система автоматично обмежує рух маніпулятора за небезпечного крену.
13. Датчики стійкості
Платформа оснащується:
двоканальний інерційний блок (ІМУ);
датчиками крену;
датчиками диференту;
датчиками опади;
датчиками тиску в опорах;
тензодатчиками маніпулятора;
датчиками навантаження вантажної палуби.
DREVO AI розраховує допустимий робочий радіус у реальному часі.
14. Навігація
Основний комплект:
ГНСС РТК;
НІС;
ЛіДАР;
стереокамери;
ультразвукові датчики;
гідролокатор;
датчик глибини;
датчик швидкості течії.
Робота без GNSS
У лісових ущелинах супутниковий сигнал може бути нестабільним.
Тому платформа має використовувати:
візуальну одометрію;
ЛіДАР SLAM;
берегові маяки;
локальні радіомітки;
цифрову карту русла.
15. Камери
Рекомендується встановити:
фронтальну RGB-камеру;
задню камеру;
дві бічні камери;
камеру на маніпуляторі;
підводну камеру;
тепловізор опціонально.
Камера на інструменті особливо важлива для точного укладання каменів та посадки рослин.
16. Сонар та картографування дна
Для компактної версії достатньо:
однопроменевого ехолота;
бічного сонара у розширеній версії;
датчика глибини;
підводної камери.
Система будує:
профіль дна;
карту перешкод;
карту наносів;
картку виконаних робіт.
17. Екологічні датчики
Базовий комплект:
температура води;
рН;
розчинений кисень;
електропровідність;
каламутність;
ОВП;
швидкість течії.
Опціонально:
нітрат;
фосфат;
хлорофіл;
амоній;
нафтопродукти.
18. Контроль каламутності
Під час робіт із дном система повинна автоматично:
вимірювати вихідну каламутність;
включати робочий інструмент;
контролювати шлейф;
знижувати швидкість інструменту;
зупиняти роботу при перевищенні порога.
Для локалізації суспензії можна використовувати:
малі плаваючі екрани;
донні екрани;
тимчасові фільтруючі мати.
19. Модульний вантажний відсік
Вантажний відсік виконується у вигляді змінної касети.
Варіанти:
контейнер для каменю;
контейнер для гравію;
касета рослин;
рулони біоматів;
інструментальний контейнер;
науковий модуль;
акумуляторний модуль.
Фіксація:
чотири автоматичні замки;
напрямні;
електричний роз'єм;
RFID-ідентифікація модуля.
20. Амфібійна версія
Для боліт та дуже дрібних ділянок може застосовуватися знімне шасі.
Варіанти:
Міні-гусениці
Встановлюються з боків понтонів.
Переваги:
рух по мулу;
вихід на берег;
висока тяга.
Шнекові двигуни
Підходять для боліт, але можуть сильніше впливати на ґрунт.
Висувні колеса
Простий варіант для спуску та виходу на твердий берег.
Для першого прототипу раціональніше використовувати знімні електричні гусеничні модулі.
21. Берегова док-станція
DREVO River Hub S має забезпечувати:
заряджання;
заміну батарей;
зміну інструментів;
завантаження матеріалів;
вивантаження відходів;
миття;
діагностику;
передачу даних.
Для малих рік станція може бути виконана як мобільний причіп.
22. Програмна архітектура
Система управління складається з кількох рівнів.
Контролер безпеки
Відповідає за:
аварійну зупинку;
обмеження крену;
захист приводів;
повернення на основу.
Контролер навігації
Відповідає за:
маршрут;
утримання позиції;
обхід перешкод;
рух проти течії.
Контролер маніпулятора
Керує:
траєкторією руки;
інструментом;
обмеженням зусилля;
компенсацією хитавиці.
Контролер місії
Отримує завдання від DREVO AI.
Наприклад:
встановити 12 каменів;
укласти 8 м біомату;
посадити 40 рослин;
встановити датчик.
23. Режими управління
Повністю автономний
Для операцій, що повторюються.
Контрольована автономія
Робот виконує дії сам, оператор підтверджує критичні етапи.
Дистанційне керування
Для складних умов.
Ручне сервісне керування
Використовується при ремонті та налаштуванні.
На першому прототипі основний режим має бути:
контрольована автономія з можливістю повного дистанційного перехоплення.
24. Зв'язок
Основні канали:
4G/5G;
Wi-Fi;
промисловий радіозв'язок;
супутниковий канал опціонально.
При втраті зв'язку робот:
завершує безпечний рух;
складає маніпулятор;
піднімає інструмент;
повертається до контрольної точки;
зберігає дані локально.
25. Безпека
Обов'язкові системи:
фізична аварійна кнопка;
дистанційна аварійна зупинка;
обмеження сили маніпулятора;
розпізнавання людей та тварин;
захист перевізників;
автоматичне складання стріли;
аварійні балони плавучості;
резервний акумулятор зв'язку;
світлові та звукові сигнали.
26. Рекомендовані готові компоненти
Для першого прототипу розумно використовувати готові промислові вузли:
електричні водомети;
морські GNSS RTK-приймачі;
промислові LiDAR;
герметичні стереокамери;
готовий компактний маніпулятор;
LiFePO₄-батарейні модулі;
електричні лінійні актуатори;
промислові контролери;
готові датчики якості води
Власна розробка має бути зосереджена на:
силовій рамі;
системі стабілізації;
швидкозмінні інструменти;
програмної інтеграції;
адаптації до річкових умов.
27. Етапи створення прототипу
Етап 1. Плаваюче шасі
Створити:
понтон;
раму;
рушійна сила;
батареї;
базову навігацію.
Етап 2. Дистанційне керування
Перевірити:
маневреність;
осадку;
стійкість;
рух протягом.
Етап 3. Маніпулятор
Встановити:
стрілка;
захоплення;
датчики навантаження.
Етап 4. Стабілізація
Додати:
опори;
балони;
контроль крену.
Етап 5. Перший робочий інструмент
Рекомендується розпочати з універсального захоплення.
Етап 6. Автоматизація
Додати:
утримання позиції;
обмеження робочої зони;
напівавтоматичне укладання каміння.
Етап 7. Екологічні інструменти
Додати:
посадковий модуль;
гравійний дозатор;
біомати.
28. Раціональна версія першого прототипу
Перший прототип повинен включати всі функції одночасно.
Оптимальна конфігурація:
алюмінієвий катамаран;
довжина 24 м;
ширина 1,55 м;
два водомети по 2 кВт;
акумулятор 25–30 кВт·год;
маніпулятор до 80 кг у основи;
універсальне захоплення;
чотири донні опори;
ГНСС РТК;
камери;
простий ехолот;
датчики крену;
дистанційне керування;
напівавтоматичне утримання позиції.
Такий прототип вже зможе:
укладати каміння;
переміщати гілки;
встановлювати біомати;
розміщувати датчики;
виконувати невеликі відновлювальні роботи.
29. Основні технічні ризики
Критичні ризики проекту:
надто важкий маніпулятор;
високий центр тяжкості;
недостатня жорсткість рами;
втрата стійкості при вильоті стріли;
намотування рослинності на рушії;
слабка робота GNSS під лісом;
пошкодження корпусу про каміння;
надмірна складність першої версії;
попадання води в електроніку;
забруднення води гідравлічною рідиною.
Тому перший прототип має бути максимально простим та розрахованим на роботу з об'єктами масою до 50–80 кг.
Висновок
Найбільш реалістичне технічне рішення для Відновлення річкового роверу DREVO S — компактний алюмінієвий катамаран із двома електричними водометами, низько розташованими акумуляторами, невеликим маніпулятором, чотирма стабілізуючими опорами та модульними інструментами.
Сильна сторона платформи повинна полягати не у підйомі важких об'єктів, а у здатності автономно виконувати сотні точних операцій:
укладати невелике каміння;
встановлювати дерев'яні елементи;
розподіляти гравій;
закріплювати біомати;
висаджувати рослини;
монтувати датчики.
Саме такий підхід дозволяє створити реально працюючий прототип без надмірної маси, вартості та технічної складності.