Soluciones técnicas para el DREVO River Rover Restore S
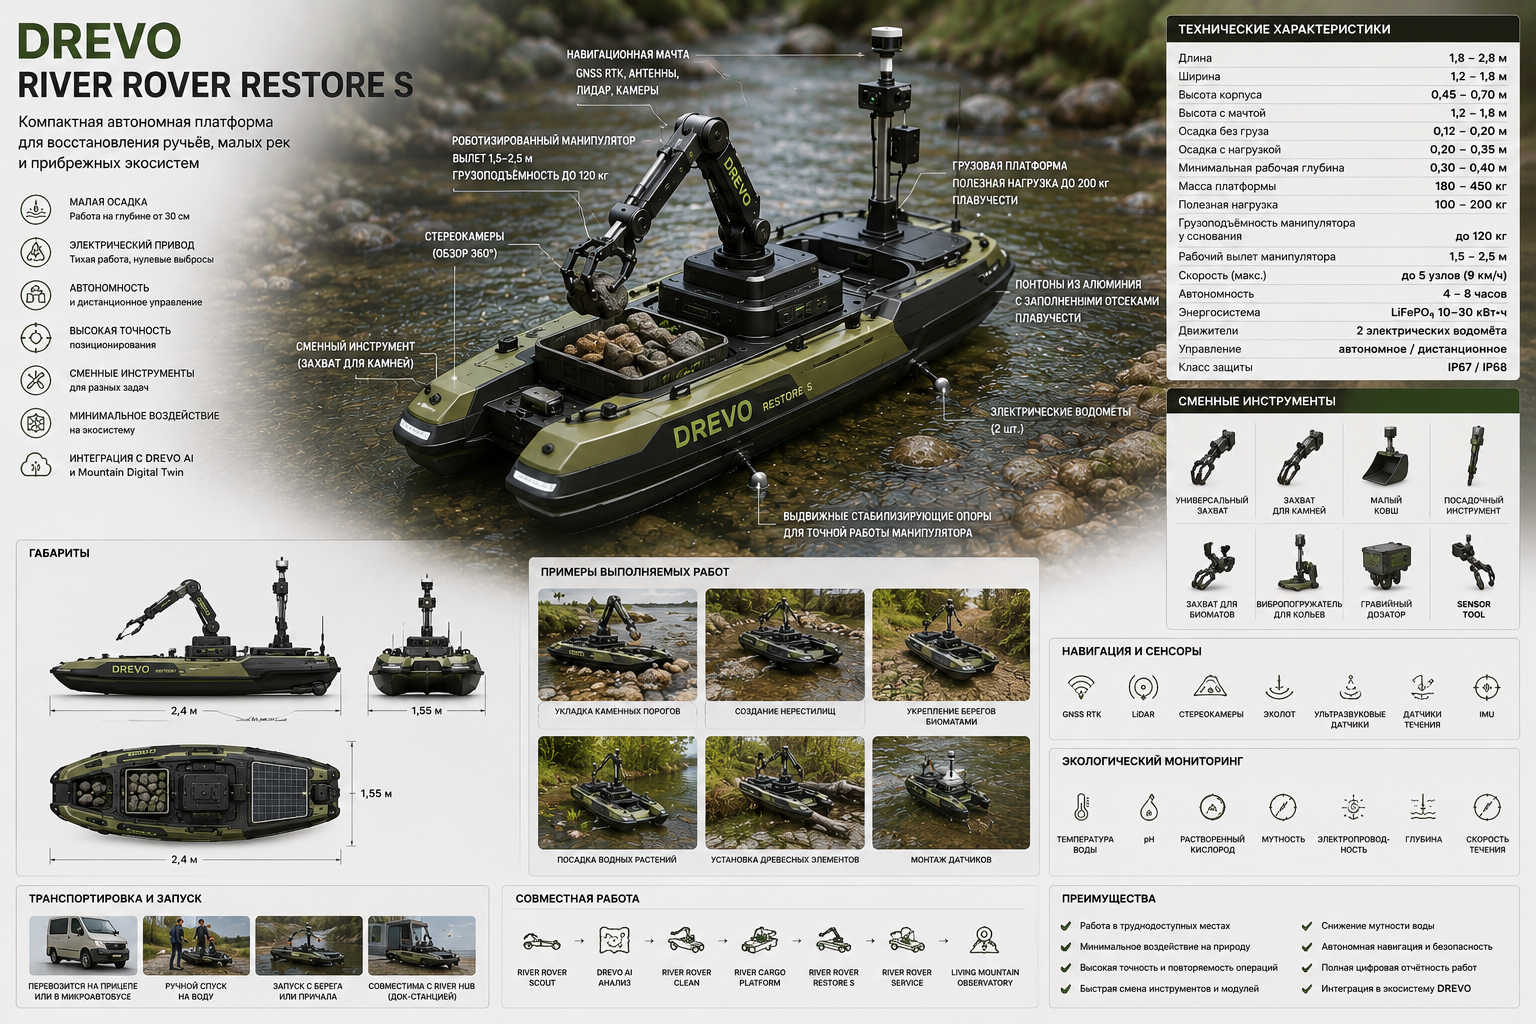
Plataforma robótica compacta para la restauración de arroyos y ríos pequeños.
1. Concepto básico de ingeniería
DREVO River Rover Restauración SSería recomendable crearlo no como una excavadora acuática a escala reducida, sino como una plataforma modular ligera capaz de realizar operaciones de recuperación precisas.
Principios básicos de ingeniería:
poco calado;
centro de gravedad bajo;
Diseño del catamarán;
accionamiento eléctrico;
manipulador modular;
herramientas reemplazables;
estabilización automática;
posibilidad de ejecución anfibia;
trabajar sin destruir el fondo ni las orillas.
El objetivo principal del primer prototipo no era la máxima potencia, sino la fiabilidad, la precisión y la facilidad de mantenimiento.
2. Configuración básica recomendada
Para el primer prototipo se propone la siguiente versión:
DREVO River Rover Restauración S-250
Parámetros principales:
| Parámetro | Valor de diseño |
|---|---|
| Longitud | 2,4 m |
| Ancho | 1,55 m |
| altura corporal | 0,55 m |
| Peso en vacío | 280–380 kg |
| Carga útil | hasta 250 kg |
| Calado sin carga | 0,15–0,18 m |
| Borrador con carga | 0,25–0,32 m |
| Profundidad de trabajo | desde 0,35 m |
| Velocidad | hasta 4 nudos |
| Autonomía | 5–10 horas |
| Alcance de trabajo del manipulador | hasta 2 m |
| Capacidad de carga del manipulador | 50–100 kg |
3. Cuerpo
Plan de catamarán
Se utilizan dos pontones independientes.
Ventajas:
alta estabilidad lateral;
la capacidad de colocar el instrumento entre las carcasas;
poco calado;
estabilidad durante el funcionamiento de la pluma;
la posibilidad de reemplazar un pontón;
transporte fácil.
Materiales para pontones
Existen tres posibles soluciones principales.
Carrocería de aluminio
Opción recomendada para el primer prototipo industrial.
Ventajas:
alta resistencia;
mantenibilidad;
peso ligero;
resistencia al impacto;
Posibilidad de producción mediante soldadura.
Material recomendado:
aleación de aluminio marino;
El espesor de la lámina exterior es de aproximadamente 3 a 5 mm;
tabiques internos cada 400–700 mm.
polietileno de alta densidad (HDPE)
Adecuado para la versión ligera.
Ventajas:
resistencia al impacto;
resistencia a la corrosión;
fácil mantenimiento.
Defectos:
Es más difícil acoplar el bastidor de potencia;
mayor deformación;
Es más difícil realizar reparaciones de precisión.
Compuesto
Apto para producción en serie.
Ventajas:
peso ligero;
forma hidrodinámica compleja;
Sin corrosión.
Defectos:
producción más costosa;
Reparaciones complejas sobre el terreno.
Para el primer prototipo, es más racional utilizar aluminio.
4. Estructura de potencia
Se instala una estructura espacial entre los pontones.
Soporta cargas de:
manipulador;
carga;
soportes estabilizadores;
herramientas;
baterías;
movimientos ondulatorios;
impacto con un obstáculo.
Diseño recomendado:
Estructura de aluminio o acero;
vigas transversales;
plataforma central del manipulador;
cuatro puntos reforzados para estabilizadores;
Guías de montaje modulares.
Para la unidad manipuladora, es recomendable utilizar un bastidor auxiliar de acero independiente, aislado del cuerpo de aluminio.
5. Canal de trabajo central
Se debe dejar un canal de trabajo abierto de aproximadamente: ancho entre los pontones:
0,45–0,70 m.
A través de él puedes:
bajar el cubo;
instalar plantas;
colocar grava;
colocar sensores;
trabajar con la parte inferior;
realizar una inspección visual.
Este canal permite trabajar directamente debajo del centro de la plataforma, donde el riesgo de inclinación es mínimo.
6. Sistema de propulsión
Opción básica
Dos chorros de agua eléctricos independientes.
Ventajas:
ningún tornillo a la vista;
protección de peces y animales;
resistencia a la hierba y a las ramas;
alta maniobrabilidad;
El giro es casi en el mismo sitio.
Potencia recomendada:
2 × 1,5–3 kW.
Alternativa
Motores fueraborda eléctricos protegidos.
Ventajas:
accesibilidad;
fácil reemplazo;
Precio bajo del prototipo.
Defectos:
riesgo de que la hierba y las redes se enreden;
mayor vulnerabilidad de la hélice.
Para arroyos pequeños, es preferible utilizar cañones de agua.
7. Sistema de alimentación
Baterías
Se recomienda utilizar LiFePO₄.
Ventajas:
alta seguridad contra incendios;
larga vida útil;
voltaje estable;
resistencia a la carga cíclica.
Capacidad estimada:
20–40 kWh.
Se recomienda dividir el sistema eléctrico en dos circuitos independientes.
Contorno de movimiento
Nutre:
cañones de agua;
navegación;
conexión.
Esquema de los mecanismos de funcionamiento
Nutre:
manipulador;
zapatillas;
solenoide;
herramientas.
De esta forma, el fallo de un circuito no inmovilizará por completo la plataforma.
8. Cartuchos de batería reemplazables
Es recomendable colocar las baterías en dos o cuatro compartimentos extraíbles.
Ventajas:
reemplazo rápido;
servicio conveniente;
posibilidad de cobro por separado;
equilibrio de masas;
reserva.
Los casetes se colocan en la parte baja del interior de los pontones para reducir el centro de gravedad.
9. Manipulador
Diseño recomendado
Manipulador electrohidráulico compacto con tres o cuatro grados de libertad.
Parámetros principales:
| Parámetro | Significado |
|---|---|
| Radio de trabajo | 1,5–2,0 m |
| Carga en la base | 80–100 kg |
| Carga a plena capacidad | 30–50 kg |
| Doblar | 270–360° |
| Peso | 60–120 kg |
| Exactitud | aproximadamente 20–50 mm |
¿Por qué no totalmente hidráulico?
Los sistemas hidráulicos clásicos son potentes, pero:
pesado;
requiere una estación de bombeo;
crea un riesgo de fuga de petróleo;
más difícil de mantener.
Solución racional:
Accionamientos eléctricos de las juntas principales;
Sistemas hidráulicos compactos exclusivamente para agarre o herramientas pesadas.
10. Interfaz de cambio rápido de herramientas
En el extremo del manipulador se instala un embrague automático universal.
Ella transmite:
carga mecánica;
fuente de alimentación;
señal digital;
Presión hidráulica si fuera necesario.
El cambio de herramienta se puede realizar:
automáticamente en la estación costera;
a mano;
por el robot del servicio River Rover.
11. Herramientas básicas de trabajo
Agarre universal
Se utiliza para:
piedras;
madera;
biopelícula;
contenedores.
Cucharón pequeño
Volumen:
10–30 litros.
Utilizado únicamente para trabajos locales.
Capturar piedras
Tiene esponjas suaves o reemplazables.
Permite colocar las piedras con precisión.
Dispensador de grava
Es un pequeño búnker con una compuerta ajustable.
Se utiliza para crear zonas de desove.
Barrena de siembra
Crea un pequeño agujero en la tierra y coloca la planta.
Colocador de estacas vibratorio
Se utiliza para:
fijaciones de biopelículas;
instalación de anclajes de madera;
creación de fajines.
Captura de biomaterial
Desenrolla y fija el material enrollado.
Módulo de hidrosiembra
Incluye:
tanque pequeño;
bomba;
boquilla pulverizadora;
mezclador.
12. Estabilización de la plataforma
Manejar un manipulador sin estabilización es peligroso.
Se recomienda utilizar cuatro sistemas simultáneamente.
Soportes inferiores retráctiles
Cuatro soportes telescópicos.
Ellos:
apoyarse contra el fondo;
descarga de pontones;
reducir el lanzamiento;
Arreglar la plataforma.
Carrera de trabajo:
aproximadamente 0,5–1,5 m.
Vejigas inflables laterales
Están colocados a lo largo de los pontones.
Usado:
al operar el manipulador;
con carga desigual;
en emergencia.
Lastre activo
En el interior de los pontones se colocan pequeños tanques de lastre.
Las bombas redistribuyen el agua entre los lados izquierdo y derecho.
Restricción de salida electrónica
El sistema limita automáticamente el movimiento del manipulador en caso de inclinación peligrosa.
13. Sensores de estabilidad
La plataforma está equipada con:
IMU de doble canal;
sensores de balanceo;
sensores de ajuste;
sensores de precipitación;
sensores de presión en los soportes;
galgas extensométricas para manipuladores;
sensores de carga en la cubierta de carga.
La IA de DREVO calcula el radio de trabajo permitido en tiempo real.
14. Navegación
Conjunto básico:
GNSS RTK;
NARIZ;
LiDAR;
cámaras estéreo;
sensores ultrasónicos;
sonar;
sensor de profundidad;
sensor de velocidad actual.
Trabajar sin GNSS
En los desfiladeros boscosos, la señal del satélite puede ser inestable.
Por lo tanto, la plataforma debe utilizar:
odometría visual;
LiDAR SLAM;
faros costeros;
etiquetas de radio locales;
Mapa digital del cauce del río.
15. Cámaras
Se recomienda instalar:
cámara frontal RGB;
cámara trasera;
dos cámaras laterales;
cámara en el manipulador;
cámara subacuática;
Cámara termográfica opcional.
La cámara integrada en la herramienta es especialmente importante para la colocación precisa de piedras y la plantación de plantas.
16. Sonar y mapeo del fondo marino
Para la versión compacta basta con:
ecosonda de haz único;
sonar lateral en una versión extendida;
sensor de profundidad;
cámara subacuática.
El sistema construye:
perfil inferior;
mapa de obstáculos;
mapa de sedimentos;
Mapa de los trabajos terminados.
17. Sensores ambientales
Conjunto básico:
temperatura del agua;
pH;
oxígeno disuelto;
conductividad eléctrica;
turbiedad;
ORP;
velocidad de flujo.
Opcional:
nitrato;
fosfato;
clorofila;
amonio;
productos derivados del petróleo.
18. Control de la turbidez
Durante el trabajo en el fondo marino, el sistema debería automáticamente:
medir la turbidez inicial;
Encienda la herramienta de trabajo;
controlar el tren;
reducir la velocidad de la herramienta;
Detener el trabajo cuando se supere el umbral.
Para localizar la materia en suspensión, puede utilizar:
pequeñas pantallas flotantes;
pantallas inferiores;
esteras filtrantes temporales.
19. Compartimento de carga modular
El compartimento de carga tiene forma de casete reemplazable.
Opciones:
recipiente de piedra;
contenedor de grava;
casete de planta;
rollos de biopelículas;
contenedor de herramientas;
módulo científico;
módulo de batería.
Fijación:
cuatro cerraduras automáticas;
guías;
conector eléctrico;
Identificación RFID del módulo.
20. Versión anfibia
Para zonas pantanosas y áreas muy poco profundas, se puede utilizar un chasis desmontable.
Opciones:
Mini orugas
Se instalan en los laterales de los pontones.
Ventajas:
movimiento a través del limo;
desembarcando;
alto empuje.
hélices
Adecuado para zonas pantanosas, pero puede tener un mayor impacto en el suelo.
ruedas retráctiles
Una opción sencilla para descender y salir a tierra firme.
Para el primer prototipo, resulta más racional utilizar módulos de vía eléctrica desmontables.
21. Estación de atraque en tierra
DREVO River Hub S debe proporcionar:
cargando;
reemplazo de la batería;
cambio de herramientas;
materiales de carga;
descarga de residuos;
hundir;
diagnósticos;
transferencia de datos.
Para ríos pequeños, la estación puede diseñarse como un remolque móvil.
22. Arquitectura de software
El sistema de control consta de varios niveles.
Controlador de seguridad
Responsable de:
parada de emergencia;
limitación de rollos;
protección de la unidad;
regresar a la base.
Controlador de navegación
Responsable de:
ruta;
manteniendo la posición;
evitación de obstáculos;
Moverse contra la corriente.
Controlador manipulador
Gestiona:
trayectoria de la mano;
herramienta;
limitando el esfuerzo;
compensación por lanzar.
Controlador de misión
Recibe una tarea de DREVO AI.
Por ejemplo:
instalar 12 piedras;
Colocar 8 m de biopelícula;
plantar 40 plantas;
Instalar el sensor.
23. Modos de control
Totalmente autónomo
Para operaciones repetibles.
Autonomía controlada
El robot realiza las acciones automáticamente y el operador confirma las etapas críticas.
Mando a distancia
Para condiciones difíciles.
Control de servicio manual
Se utiliza para reparaciones y ajustes.
En el primer prototipo, el modo principal debería ser:
Autonomía controlada con posibilidad de interceptación remota total.
24. Comunicación
Canales principales:
4G/5G;
Wi-Fi;
comunicación por radio industrial;
Canal vía satélite opcional.
Si se pierde la conexión, el robot:
completa el movimiento de forma segura;
pliega el manipulador;
levanta el instrumento;
regresa al punto de control;
guarda los datos localmente.
25. Seguridad
Sistemas obligatorios:
botón físico de emergencia;
Parada de emergencia remota;
limitando la fuerza del manipulador;
reconocimiento de personas y animales;
protección de los transportistas;
Plegado automático de la pluma;
cilindros de flotación de emergencia;
batería de comunicaciones de respaldo;
señales luminosas y sonoras.
26. Componentes prefabricados recomendados
Para el primer prototipo, tiene sentido utilizar componentes industriales ya fabricados:
cañones de agua eléctricos;
Receptores GNSS RTK marinos;
LiDAR industrial;
cámaras estéreo selladas;
manipulador compacto prefabricado;
módulos de baterías de LiFePO₄;
actuadores lineales eléctricos;
controladores industriales;
sensores de calidad del agua prefabricados.
El desarrollo interno debe centrarse en:
marco de potencia;
sistema de estabilización;
herramientas de cambio rápido;
integración de software;
Adaptación a las condiciones del río.
27. Etapas del prototipado
Etapa 1. Chasis flotante
Crear:
pontón;
marco;
propulsión;
baterías;
navegación básica.
Paso 2. Control remoto
Controlar:
maniobrabilidad;
sedimento;
estabilidad;
movimiento en la corriente.
Etapa 3. Manipulador
Instalar:
flecha;
captura;
celdas de carga.
Etapa 4. Estabilización
Agregar:
apoya;
cilindros;
control de balanceo.
Etapa 5. La primera herramienta de trabajo.
Se recomienda comenzar con una empuñadura universal.
Etapa 6. Automatización
Agregar:
manteniendo la posición;
restricción del área de trabajo;
Colocación de piedra semiautomática.
Etapa 7. Herramientas medioambientales
Agregar:
módulo de aterrizaje;
dispensador de grava;
biopelículas.
28. Versión racional del primer prototipo
El primer prototipo no debería incluir todas las funciones a la vez.
Configuración óptima:
catamarán de aluminio;
longitud 2,4 m;
ancho 1,55 m;
dos chorros de agua de 2 kW cada uno;
batería de 25–30 kWh;
Manipulador con capacidad de carga de hasta 80 kg en la base;
agarre universal;
cuatro soportes inferiores;
GNSS RTK;
cámaras;
ecosonda simple;
sensores de balanceo;
mando a distancia;
Mantenimiento de posición semiautomático.
Dicho prototipo ya podrá:
colocar piedras;
mover ramas;
instalar biopelículas;
colocar sensores;
realizar trabajos menores de restauración.
29. Principales riesgos técnicos
Riesgos críticos del proyecto:
El manipulador es demasiado pesado;
centro de gravedad elevado;
rigidez insuficiente del bastidor;
pérdida de estabilidad al lanzar la flecha;
enredo de la vegetación en las hélices;
Rendimiento deficiente del GNSS en zonas boscosas;
daños en el casco causados por piedras;
La excesiva complejidad de la primera versión;
entrada de agua en los aparatos electrónicos;
Contaminación del agua con fluido hidráulico.
Por lo tanto, el primer prototipo debe ser lo más sencillo posible y estar diseñado para funcionar con objetos que pesen entre 50 y 80 kg.
Conclusión
La solución técnica más realista paraDREVO River Rover Restauración S— un catamarán compacto de aluminio con dos propulsores de chorro de agua eléctricos, baterías de montaje bajo, un pequeño manipulador, cuatro patas estabilizadoras e instrumentos modulares.
La fortaleza de la plataforma no debería residir en levantar objetos pesados, sino en su capacidad para realizar de forma autónoma cientos de operaciones precisas:
colocar piedras pequeñas;
instalar elementos de madera;
distribuir grava;
biomasillas seguras;
plantar plantas;
Instalar sensores.
Este enfoque nos permite crear un prototipo realmente funcional sin un peso, coste o complejidad técnica excesivos.