Технические решения для DREVO River Rover Restore S
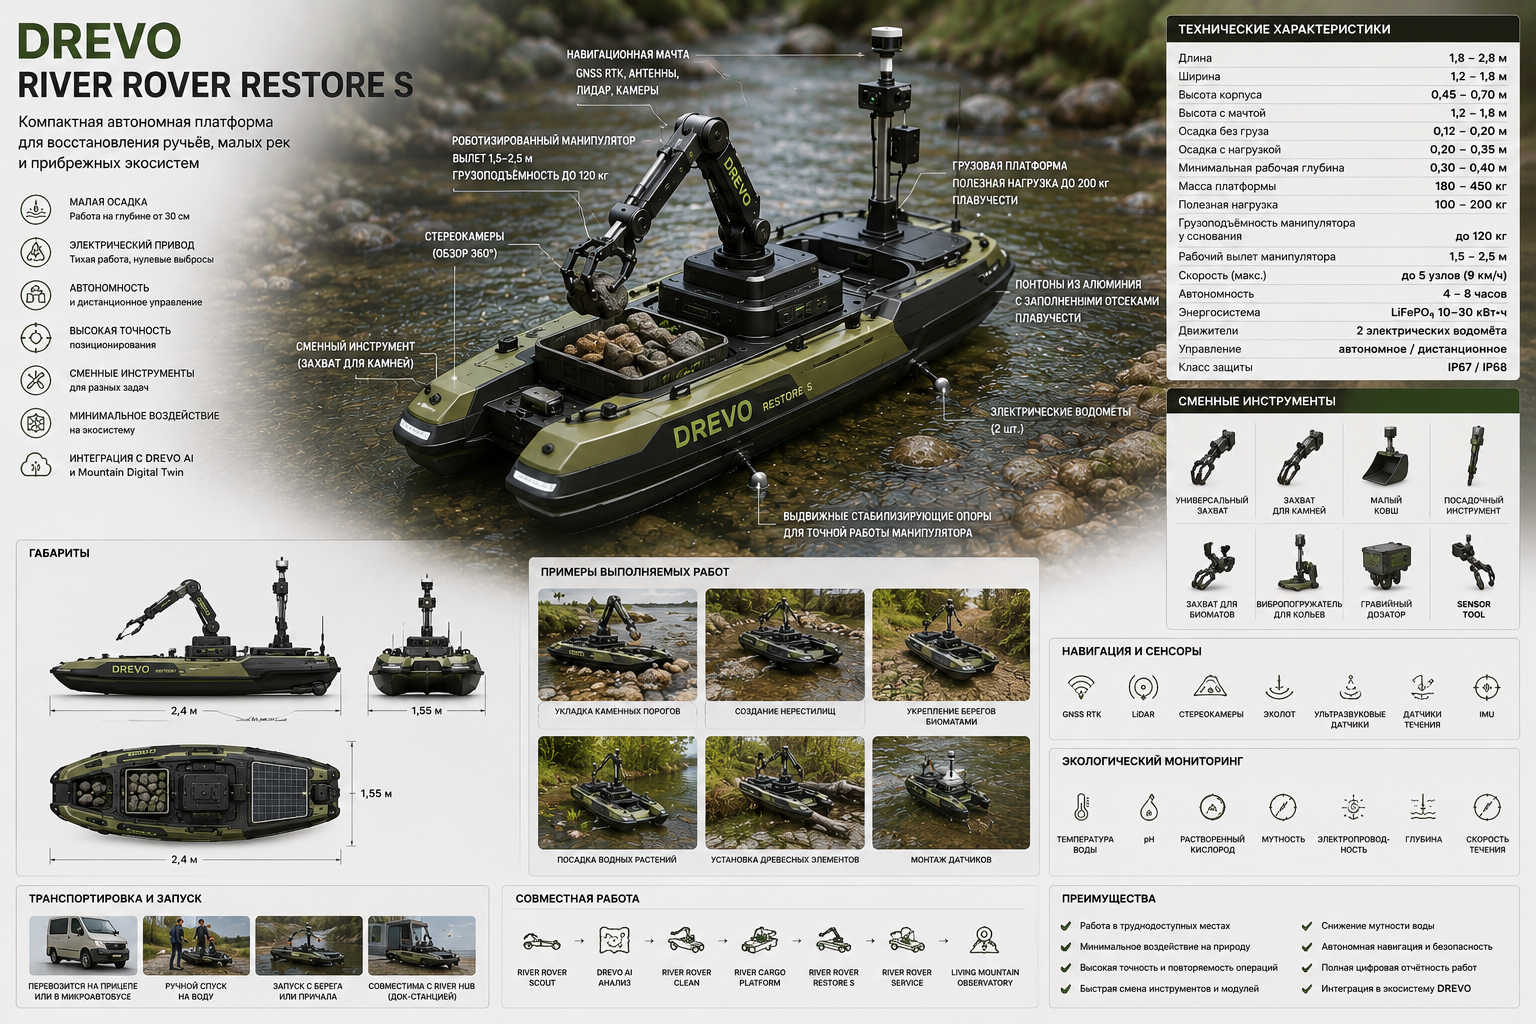
Компактная роботизированная платформа восстановления ручьёв и малых рек
1. Базовая инженерная концепция
DREVO River Rover Restore S целесообразно создавать не как уменьшенный экскаватор на воде, а как лёгкую модульную платформу, выполняющую точные восстановительные операции.
Основные инженерные принципы:
малая осадка;
низкий центр тяжести;
катамаранная компоновка;
электрический привод;
модульный манипулятор;
сменные инструменты;
автоматическая стабилизация;
возможность амфибийного исполнения;
работа без разрушения дна и берегов.
Главная задача первого прототипа — не максимальная мощность, а надёжность, точность и простота обслуживания.
2. Рекомендуемая базовая конфигурация
Для первого прототипа предлагается версия:
DREVO River Rover Restore S-250
Основные параметры:
| Параметр | Проектное значение |
|---|---|
| Длина | 2,4 м |
| Ширина | 1,55 м |
| Высота корпуса | 0,55 м |
| Масса без груза | 280–380 кг |
| Полезная нагрузка | до 250 кг |
| Осадка без груза | 0,15–0,18 м |
| Осадка с грузом | 0,25–0,32 м |
| Рабочая глубина | от 0,35 м |
| Скорость | до 4 узлов |
| Автономность | 5–10 часов |
| Рабочий вылет манипулятора | до 2 м |
| Грузоподъёмность манипулятора | 50–100 кг |
3. Корпус
Катамаранная схема
Используются два независимых понтона.
Преимущества:
высокая поперечная устойчивость;
возможность разместить инструмент между корпусами;
небольшая осадка;
устойчивость при работе стрелы;
возможность замены одного понтона;
простая транспортировка.
Материалы понтонов
Возможны три основных решения.
Алюминиевый корпус
Рекомендуемый вариант для первого промышленного прототипа.
Преимущества:
высокая прочность;
ремонтопригодность;
небольшой вес;
устойчивость к ударам;
возможность сварного производства.
Рекомендуемый материал:
морской алюминиевый сплав;
толщина наружного листа ориентировочно 3–5 мм;
внутренние перегородки через 400–700 мм.
Полиэтилен HDPE
Подходит для лёгкой версии.
Преимущества:
ударостойкость;
коррозионная устойчивость;
простое обслуживание.
Недостатки:
сложнее крепить силовую раму;
выше деформация;
сложнее выполнять точный ремонт.
Композит
Подходит для серийной продукции.
Преимущества:
небольшой вес;
сложная гидродинамическая форма;
отсутствие коррозии.
Недостатки:
более дорогое производство;
сложный ремонт в полевых условиях.
Для первого прототипа рациональнее использовать алюминий.
4. Силовая рама
Между понтонами устанавливается пространственная рама.
Она воспринимает нагрузки от:
манипулятора;
груза;
стабилизирующих опор;
инструментов;
аккумуляторов;
движения по волне;
удара о препятствие.
Рекомендуемая конструкция:
алюминиевый или стальной силовой каркас;
поперечные балки;
центральная площадка манипулятора;
четыре усиленные точки для стабилизаторов;
модульные монтажные направляющие.
Для узла манипулятора желательно использовать отдельную стальную подраму, изолированную от алюминиевого корпуса.
5. Центральный рабочий канал
Между понтонами следует оставить открытый рабочий канал шириной примерно:
0,45–0,70 м.
Через него можно:
опускать ковш;
устанавливать растения;
укладывать гравий;
размещать датчики;
работать с дном;
проводить визуальный контроль.
Такой канал позволяет работать строго под центром платформы, где риск крена минимален.
6. Движительная система
Основной вариант
Два независимых электрических водомёта.
Преимущества:
отсутствие открытого винта;
защита рыб и животных;
устойчивость к траве и ветвям;
высокая манёвренность;
разворот почти на месте.
Рекомендуемая мощность:
2 × 1,5–3 кВт.
Альтернатива
Защищённые электрические подвесные двигатели.
Преимущества:
доступность;
простая замена;
низкая цена прототипа.
Недостатки:
риск наматывания травы и сетей;
более высокая уязвимость винта.
Для мелких ручьёв водомёты предпочтительнее.
7. Энергосистема
Аккумуляторы
Рекомендуется использовать LiFePO₄.
Преимущества:
высокая пожарная безопасность;
длительный ресурс;
стабильное напряжение;
устойчивость к циклической нагрузке.
Ориентировочная ёмкость:
20–40 кВт·ч.
Рекомендуется разделить энергосистему на два независимых контура.
Контур движения
Питает:
водомёты;
навигацию;
связь.
Контур рабочих механизмов
Питает:
манипулятор;
насосы;
актуаторы;
инструменты.
Так отказ одного контура не обездвижит платформу полностью.
8. Сменные аккумуляторные кассеты
Аккумуляторы желательно размещать в двух или четырёх съёмных кассетах.
Преимущества:
быстрая замена;
удобное обслуживание;
возможность зарядки отдельно;
балансировка массы;
резервирование.
Кассеты размещаются низко внутри понтонов для снижения центра тяжести.
9. Манипулятор
Рекомендуемая конструкция
Компактный электрогидравлический манипулятор с тремя или четырьмя степенями свободы.
Основные параметры:
| Параметр | Значение |
|---|---|
| Рабочий радиус | 1,5–2,0 м |
| Груз у основания | 80–100 кг |
| Груз на полном вылете | 30–50 кг |
| Поворот | 270–360° |
| Масса | 60–120 кг |
| Точность | около 20–50 мм |
Почему не полностью гидравлический
Классическая гидравлика мощная, но:
тяжёлая;
требует насосной станции;
создаёт риск утечки масла;
сложнее обслуживается.
Рациональное решение:
электрические приводы основных суставов;
компактная гидравлика только для захвата или тяжёлого инструмента.
10. Быстросменный инструментальный интерфейс
На конце манипулятора устанавливается универсальная автоматическая муфта.
Она передаёт:
механическую нагрузку;
электропитание;
цифровой сигнал;
при необходимости гидравлическое давление.
Смена инструмента может выполняться:
автоматически на береговой станции;
вручную;
роботом River Rover Service.
11. Основные рабочие инструменты
Универсальный грейфер
Используется для:
камней;
древесины;
биоматов;
контейнеров.
Малый ковш
Объём:
10–30 литров.
Используется только для локальных работ.
Захват камней
Имеет мягкие или сменные губки.
Позволяет точно укладывать камни.
Гравийный дозатор
Представляет собой малый бункер с регулируемой заслонкой.
Используется для создания нерестилищ.
Посадочный шнек
Создаёт небольшое отверстие в грунте и устанавливает растение.
Вибрационный установщик кольев
Используется для:
крепления биоматов;
установки деревянных анкеров;
создания фашин.
Захват для биоматов
Разматывает и фиксирует рулонный материал.
Модуль гидропосева
Включает:
малый бак;
насос;
распылительную форсунку;
мешалку.
12. Стабилизация платформы
Работа манипулятора без стабилизации опасна.
Рекомендуется использовать четыре системы одновременно.
Выдвижные донные опоры
Четыре телескопические стойки.
Они:
упираются в дно;
разгружают понтоны;
уменьшают качку;
фиксируют платформу.
Рабочий ход:
примерно 0,5–1,5 м.
Боковые надувные баллоны
Размещаются вдоль понтонов.
Используются:
при работе манипулятора;
при неравномерном грузе;
в аварийной ситуации.
Активный балласт
Внутри понтонов размещаются небольшие балластные баки.
Насосы перераспределяют воду между левым и правым бортом.
Электронное ограничение вылета
Система автоматически ограничивает движение манипулятора при опасном крене.
13. Датчики устойчивости
Платформа оснащается:
двухканальным IMU;
датчиками крена;
датчиками дифферента;
датчиками осадки;
датчиками давления в опорах;
тензодатчиками манипулятора;
датчиками нагрузки грузовой палубы.
DREVO AI рассчитывает допустимый рабочий радиус в реальном времени.
14. Навигация
Основной комплект:
GNSS RTK;
IMU;
LiDAR;
стереокамеры;
ультразвуковые датчики;
сонар;
датчик глубины;
датчик скорости течения.
Работа без GNSS
В лесных ущельях спутниковый сигнал может быть нестабильным.
Поэтому платформа должна использовать:
визуальную одометрию;
LiDAR SLAM;
береговые маяки;
локальные радиометки;
цифровую карту русла.
15. Камеры
Рекомендуется установить:
фронтальную RGB-камеру;
заднюю камеру;
две боковые камеры;
камеру на манипуляторе;
подводную камеру;
тепловизор опционально.
Камера на инструменте особенно важна для точной укладки камней и посадки растений.
16. Сонар и картографирование дна
Для компактной версии достаточно:
однолучевого эхолота;
бокового сонара в расширенной версии;
датчика глубины;
подводной камеры.
Система строит:
профиль дна;
карту препятствий;
карту наносов;
карту выполненных работ.
17. Экологические датчики
Базовый комплект:
температура воды;
pH;
растворённый кислород;
электропроводность;
мутность;
ORP;
скорость течения.
Опционально:
нитраты;
фосфаты;
хлорофилл;
аммоний;
нефтепродукты.
18. Контроль мутности
Во время работ с дном система должна автоматически:
измерять исходную мутность;
включать рабочий инструмент;
контролировать шлейф;
снижать скорость инструмента;
останавливать работу при превышении порога.
Для локализации взвеси можно использовать:
малые плавающие экраны;
донные экраны;
временные фильтрующие маты.
19. Модульный грузовой отсек
Грузовой отсек выполняется в виде сменной кассеты.
Варианты:
контейнер для камня;
контейнер для гравия;
кассета растений;
рулоны биоматов;
инструментальный контейнер;
научный модуль;
аккумуляторный модуль.
Фиксация:
четыре автоматических замка;
направляющие;
электрический разъём;
RFID-идентификация модуля.
20. Амфибийная версия
Для болот и очень мелких участков может применяться съёмное шасси.
Варианты:
Мини-гусеницы
Устанавливаются по бокам понтонов.
Преимущества:
движение по илу;
выход на берег;
высокая тяга.
Шнековые движители
Подходят для болот, но могут сильнее воздействовать на грунт.
Выдвижные колёса
Простой вариант для спуска и выхода на твёрдый берег.
Для первого прототипа рациональнее использовать съёмные электрические гусеничные модули.
21. Береговая док-станция
DREVO River Hub S должна обеспечивать:
зарядку;
замену батарей;
смену инструментов;
загрузку материалов;
выгрузку отходов;
мойку;
диагностику;
передачу данных.
Для малых рек станция может быть выполнена как мобильный прицеп.
22. Программная архитектура
Система управления состоит из нескольких уровней.
Safety Controller
Отвечает за:
аварийную остановку;
ограничение крена;
защиту приводов;
возврат на базу.
Navigation Controller
Отвечает за:
маршрут;
удержание позиции;
обход препятствий;
движение против течения.
Manipulator Controller
Управляет:
траекторией руки;
инструментом;
ограничением усилия;
компенсацией качки.
Mission Controller
Получает задание от DREVO AI.
Например:
установить 12 камней;
уложить 8 м биомата;
посадить 40 растений;
установить датчик.
23. Режимы управления
Полностью автономный
Для повторяемых операций.
Контролируемая автономия
Робот выполняет действия сам, оператор подтверждает критические этапы.
Дистанционное управление
Для сложных условий.
Ручное сервисное управление
Используется при ремонте и настройке.
На первом прототипе основной режим должен быть:
контролируемая автономия с возможностью полного дистанционного перехвата.
24. Связь
Основные каналы:
4G/5G;
Wi-Fi;
промышленная радиосвязь;
спутниковый канал опционально.
При потере связи робот:
завершает безопасное движение;
складывает манипулятор;
поднимает инструмент;
возвращается к контрольной точке;
сохраняет данные локально.
25. Безопасность
Обязательные системы:
физическая аварийная кнопка;
дистанционная аварийная остановка;
ограничение силы манипулятора;
распознавание людей и животных;
защита движителей;
автоматическое складывание стрелы;
аварийные баллоны плавучести;
резервный аккумулятор связи;
световые и звуковые сигналы.
26. Рекомендуемые готовые компоненты
Для первого прототипа разумно использовать готовые промышленные узлы:
электрические водомёты;
морские GNSS RTK-приёмники;
промышленные LiDAR;
герметичные стереокамеры;
готовый компактный манипулятор;
LiFePO₄-батарейные модули;
электрические линейные актуаторы;
промышленные контроллеры;
готовые датчики качества воды.
Собственная разработка должна быть сосредоточена на:
силовой раме;
системе стабилизации;
быстросменных инструментах;
программной интеграции;
адаптации к речным условиям.
27. Этапы создания прототипа
Этап 1. Плавающее шасси
Создать:
понтоны;
раму;
движители;
батареи;
базовую навигацию.
Этап 2. Дистанционное управление
Проверить:
манёвренность;
осадку;
устойчивость;
движение в течении.
Этап 3. Манипулятор
Установить:
стрелу;
захват;
датчики нагрузки.
Этап 4. Стабилизация
Добавить:
опоры;
баллоны;
контроль крена.
Этап 5. Первый рабочий инструмент
Рекомендуется начать с универсального захвата.
Этап 6. Автоматизация
Добавить:
удержание позиции;
ограничение рабочей зоны;
полуавтоматическую укладку камней.
Этап 7. Экологические инструменты
Добавить:
посадочный модуль;
гравийный дозатор;
биоматы.
28. Рациональная версия первого прототипа
Первый прототип не должен включать все функции одновременно.
Оптимальная конфигурация:
алюминиевый катамаран;
длина 2,4 м;
ширина 1,55 м;
два водомёта по 2 кВт;
батарея 25–30 кВт·ч;
манипулятор до 80 кг у основания;
универсальный захват;
четыре донные опоры;
GNSS RTK;
камеры;
простой эхолот;
датчики крена;
дистанционное управление;
полуавтоматическое удержание позиции.
Такой прототип уже сможет:
укладывать камни;
перемещать ветви;
устанавливать биоматы;
размещать датчики;
выполнять небольшие восстановительные работы.
29. Основные технические риски
Критические риски проекта:
слишком тяжёлый манипулятор;
высокий центр тяжести;
недостаточная жёсткость рамы;
потеря устойчивости при вылете стрелы;
наматывание растительности на движители;
слабая работа GNSS под лесом;
повреждение корпуса о камни;
чрезмерная сложность первой версии;
попадание воды в электронику;
загрязнение воды гидравлической жидкостью.
Поэтому первый прототип должен быть максимально простым и рассчитанным на работу с объектами массой до 50–80 кг.
Заключение
Наиболее реалистичное техническое решение для DREVO River Rover Restore S — компактный алюминиевый катамаран с двумя электрическими водомётами, низко расположенными аккумуляторами, небольшим манипулятором, четырьмя стабилизирующими опорами и модульными инструментами.
Сильная сторона платформы должна заключаться не в подъёме тяжёлых объектов, а в способности автономно выполнять сотни точных операций:
укладывать небольшие камни;
устанавливать древесные элементы;
распределять гравий;
закреплять биоматы;
высаживать растения;
монтировать датчики.
Именно такой подход позволяет создать реально работающий прототип без чрезмерной массы, стоимости и технической сложности.