DREVO River Rover Restaure S
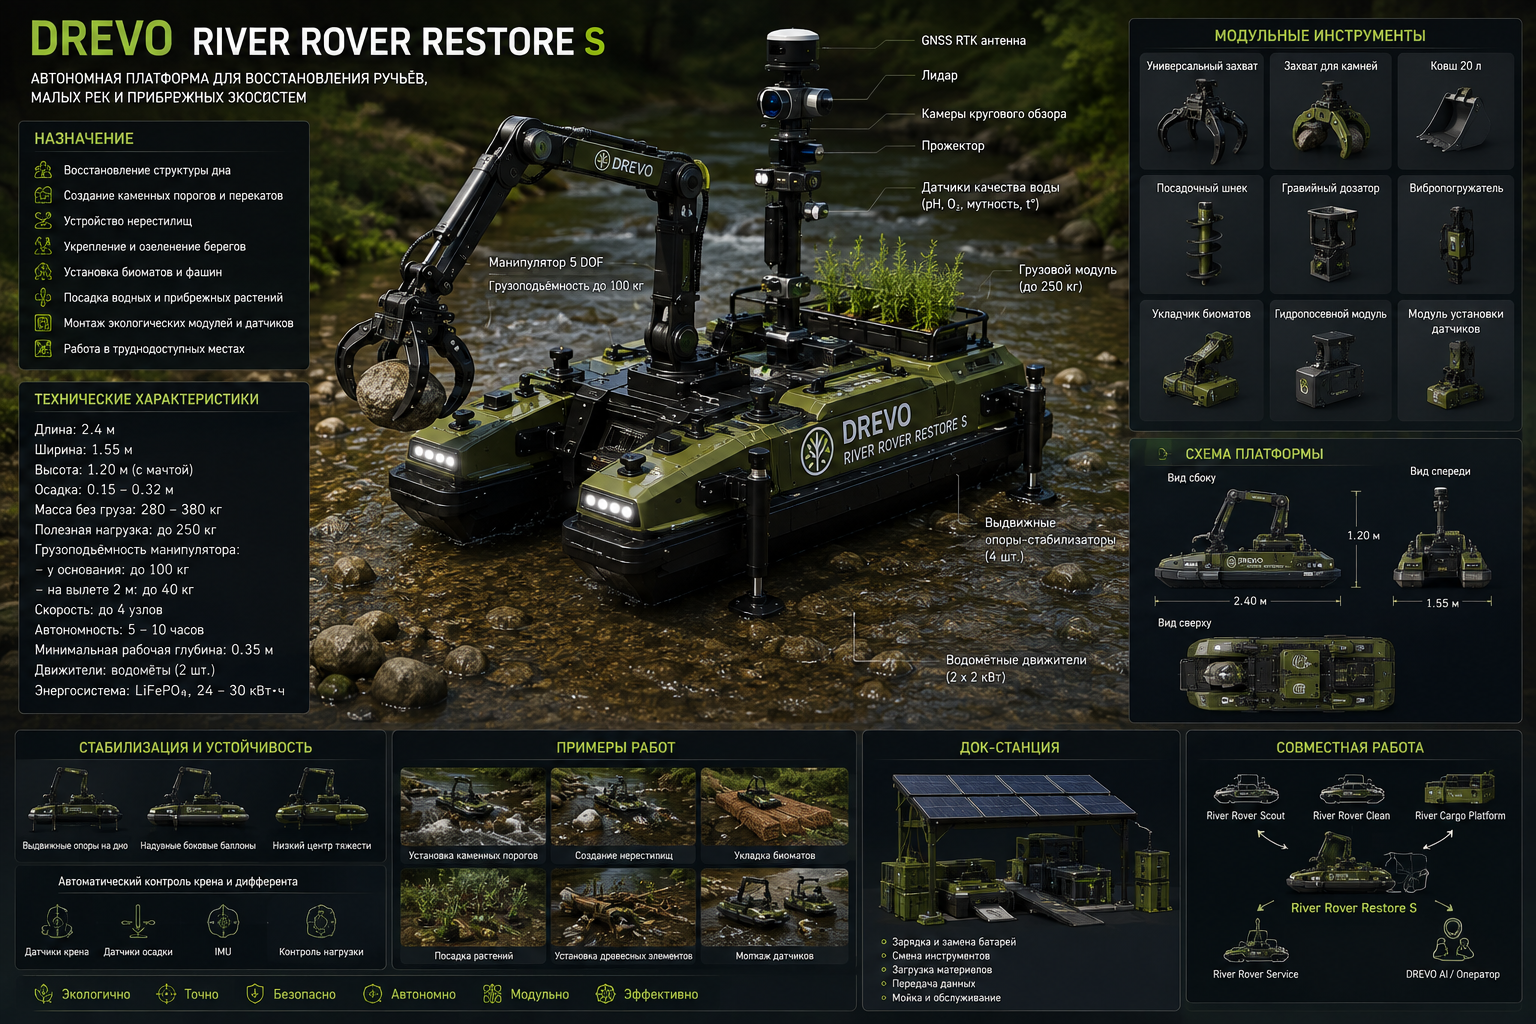
Une plateforme compacte et autonome pour la restauration des ruisseaux, des petites rivières et des écosystèmes riverains.
Concept
DREVO River Rover Restore S (RRR-S)— une plateforme robotique légère et discrète pour la restauration ciblée des petits cours d'eau et des écosystèmes d'eau peu profonde.
Il est conçu pour les travaux où l'utilisation d'engins lourds est impossible sans détruire les berges, le sol et la structure naturelle du lit de la rivière :
dans les ruisseaux de montagne;
petites rivières;
canaux étroits;
marais;
vieilles femmes;
chenaux de plaine inondable;
zones printanières;
Lagunes peu profondes.
La plateforme réalise de nombreuses opérations de petite taille : pose de pierres, installation de tapis de culture, plantation de plantes, création de zones de reproduction et déploiement de modules écologiques.
Le principe principal :
Poids minimal de la plateforme, haute précision opérationnelle et impact minimal sur l'écosystème.
Objectif principal
River Rover Restore S est utilisé pour :
restauration des fonds de cours d'eau;
installation de petits seuils en pierre ;
création de microcascades ;
poser du gravier et des cailloux ;
formation de petites frayères ;
restauration des berges érodées ;
installation de rouleaux de coco et de tapis biodégradables ;
plantation de plantes aquatiques et côtières;
disposition des éléments en bois ;
installation de capteurs ;
entretien des zones précédemment restaurées.
Principaux avantages
faible tirant d'eau;
dimensions compactes ;
faible poids ;
Possibilité de transport sur une remorque ordinaire ;
travailler sans excavatrices ;
haute précision de positionnement ;
outils remplaçables ;
commande à distance et autonome ;
augmentation minimale de la turbidité de l'eau ;
la capacité de travailler au sein d'un groupe de robots.
Conception de base
La plateforme est conçue selon le modèle d'un catamaran.
Éléments principaux :
deux pontons étanches ;
cadre de travail central ;
petit manipulateur robotisé ;
module d'outil remplaçable ;
zone de chargement ;
mât de navigation ;
caméras ;
sonar;
capteurs de profondeur ;
propulsion électrique ;
supports stabilisateurs.
La configuration catamaran assure la stabilité lors de la manipulation du manipulateur et permet de placer l'outil de travail entre les flotteurs.
Dimensions préliminaires
| Paramètre | Valeur de conception |
|---|---|
| Longueur | 1,8–2,8 m |
| Largeur | 1,2–1,8 m |
| Taille du corps | 0,45–0,70 m |
| Hauteur avec mât | 1,2–1,8 m |
| Tirant d'eau sans cargaison | 0,12–0,20 m |
| Projet avec charge de travail | 0,20–0,35 m |
| Profondeur de travail minimale | environ 0,30–0,40 m |
| Poids de la plateforme | 180–450 kg |
| Charge utile | 100–300 kg |
Les valeurs sont préliminaires et seront affinées après le calcul de la coque et de l'équipement.
Zone de chargement
La plateforme de chargement compacte est conçue pour le transport de :
pierre;
gravier;
biomat;
plantes;
éléments en bois;
capteurs ;
outils.
Dimensions approximatives de la zone de chargement :
longueur : 0,8–1,5 m ;
largeur : 0,7–1,2 m ;
surface utile : 0,6–1,5 m².
Pour les matériaux lourds, des conteneurs bas sont prévus entre les pontons.
Manipulateur
La plateforme est équipée d'un manipulateur électro-hydraulique ou électromécanique compact.
Caractéristiques de conception
| Paramètre | Signification |
|---|---|
| Capacité de charge à la base | 80–150 kg |
| Capacité de charge à portée maximale | 25–60 kg |
| Vol de travail | 1,5–2,5 m |
| Angle de rotation | 270–360° |
| Précision du positionnement | 2–5 cm |
| Poids du manipulateur | 40–100 kg |
Lors de la manipulation d'objets lourds, la plateforme abaisse les supports stabilisateurs.
Outils remplaçables
Poignée universelle
Pour:
pierres;
enregistrer;
conteneurs;
modules d'usine.
Capture de pierres
Pour un placement précis des cailloux et des petits rochers.
petite louche
Pour:
élimination locale des boues ;
formation de cavités de plantation;
préparation des zones de frai.
Outil de plantation
Pour:
carex;
joncs;
plantes aquatiques;
boutures d'arbustes.
Capture de biomat
Utilisé pour la pose :
nattes en noix de coco;
filets de jute;
Rouleaux de légumes.
marteau vibrant
Pour installer :
piquets en bois;
ancres;
Fixations pour tapis de biofilm.
distributeur de gravier
Répartit le gravier uniformément sur le fond.
Outil de capteur
Pour l'installation et le remplacement de capteurs environnementaux.
Rétablissement des petits seuils
Le River Rover Restore S crée des seuils d'une hauteur d'environ :
10 à 40 cm pour les petits cours d'eau ;
jusqu'à 60 cm avec un calcul d'ingénierie séparé.
Utilisé:
pierre locale;
caillou;
bois;
fixations bio-ingénierées.
Le seuil doit :
réduire la vitesse de l'eau ;
ne pas entraver la migration des organismes ;
avoir des bases stables ;
disposer d'une zone protégée sous le trop-plein ;
Ne dirigez pas le courant vers la berge en érosion.
Restauration des frayères
La plateforme assure la livraison et la distribution :
gravier lavé;
cailloux;
petits rochers;
abris dans les arbres.
Les éléments suivants sont pris en compte lors de la conception :
profondeur de l'eau ;
vitesse d'écoulement ;
taille du matériau ;
types de poissons ;
saison de frai;
risque d'inondation.
Les travaux ne sont pas effectués pendant la période de reproduction active des espèces sensibles.
Travailler avec les banques
La plateforme fonctionne comme suit :
installation de rouleaux de noix de coco ;
pose de tapis de biomasse ;
installation de fascia;
planter des boutures de saule vivant ;
mise en place des systèmes racinaires ;
formation de douces bordures côtières ;
installation de petites fortifications en bois.
River Rover Restore S n'est pas destiné à la construction de murs de soutènement massifs.
Module d'atterrissage
La plateforme peut atterrir :
carex;
tamis;
iris des marais;
la quenouille, là où elle est une espèce indigène;
plantes aquatiques;
boutures de saule;
Arbustes côtiers.
Le module d'atterrissage comprend :
cassettes pour plantes ;
capturer;
tarière ou poinçon ;
système d'approvisionnement en eau;
Caméra de contrôle d'atterrissage.
Travailler dans les marais
Une version amphibie est disponible pour les marais et les sols meubles.
Hélices possibles :
larges chenilles en caoutchouc;
hélices à basse pression ;
skis de support amovibles ;
Systèmes de propulsion par jet d'eau pour la natation.
La pression spécifique exercée sur le sol doit être minimale afin de ne pas détruire la tourbe et la végétation des marais.
Stabilisation
Au cours du travail, les éléments suivants sont utilisés :
deux ou quatre supports rétractables ;
broches inférieures;
ancrages temporaires ;
vessies latérales gonflables ;
Correction automatique du roulis.
Le manipulateur est bloqué si :
La liste des valeurs autorisées a été dépassée ;
la masse de l'objet n'est pas déterminée ;
les supports ne sont pas installés ;
Le courant dépasse la valeur de sécurité.
Navigation
La plateforme est équipée de :
GNSS RTK ;
module inertiel ;
LiDAR ;
Caméras avant et panoramiques ;
capteurs ultrasoniques ;
sonar;
capteurs de courant ;
Système de maintien de position.
Dans les ruisseaux forestiers étroits, où le signal satellite est faible, on utilise les dispositifs suivants :
navigation visuelle ;
Carte LiDAR ;
balises radio côtières ;
étiquettes locales.
surveillance environnementale
La plateforme peut mesurer :
température de l'eau ;
pH ;
oxygène dissous ;
conductivité électrique ;
turbidité;
profondeur;
vitesse d'écoulement ;
état du matériau de fond.
Si le niveau de turbidité autorisé est dépassé, le fonctionnement ralentit ou s'arrête automatiquement.
Système électrique
Configuration recommandée :
Batteries LiFePO₄ ;
cartouches de batterie remplaçables ;
deux moteurs électriques indépendants ;
batterie séparée pour le manipulateur ;
recharge à partir d'une station de recharge à quai.
Paramètres approximatifs :
| Paramètre | Signification |
|---|---|
| Capacité de la batterie | 10–40 kWh |
| Puissance de l'hélice | 2 × 1–3 kW |
| Puissance du manipulateur | 2–8 kW |
| Autonomie dans la surveillance | 8 à 14 heures |
| Autonomie pendant le travail actif | 4 à 8 heures |
| Vitesse | jusqu'à 3–5 nœuds |
Transport
River Rover Restore S est transporté :
sur une remorque porte-voitures ;
dans un petit camion ;
sur la plateforme de chargement fluvial ;
par hélicoptère ou drone cargo pour les zones particulièrement difficiles d'accès - uniquement en version légère.
Lancement possible :
depuis le rivage;
depuis une petite jetée ;
le long des guides ;
grue;
via River Hub.
Collaboration
Schéma typique :
Éclaireur River Roverexamine le cours d'eau.
IA BOISidentifie les zones problématiques.
Nettoyage du River Roverenlève les débris.
Cargaison fluviale Slivre des matériaux.
Restauration River Rover Sinstalle des seuils, du gravier et des plantes.
Service River Roverplace des capteurs.
L'observatoire de Living Mountain surveille le rétablissement du processus.
Modifications
Restaurer le flux S
Pour les ruisseaux de montagne.
Particularités :
protection corporelle renforcée ;
manipulateur court ;
travailler parmi les pierres;
largeur réduite.
Restauration des zones humides du sud
Pour les marais et les plaines inondables.
Particularités :
châssis amphibie ;
faible pression au sol ;
module d'atterrissage ;
travailler avec des tapis biologiques.
Restaurer l'habitat
Restaurer les habitats.
Particularités :
distributeur de gravier ;
pose de bois;
installation de modules sous-marins.
Restaurez la plante S
Version d'atterrissage spécialisée.
Particularités :
augmentation de l'offre de cassettes ;
Atterrissage automatique ;
hydroensemencement ;
introduction de préparations biologiques.
Restaurer le capteur S
Pour l'installation de capteurs et d'équipements scientifiques.
Spécifications préliminaires
| Paramètre | Restauration River Rover S |
|---|---|
| Longueur | 1,8–2,8 m |
| Largeur | 1,2–1,8 m |
| Poids | 180–450 kg |
| Charge utile | 100–300 kg |
| Brouillon | 0,12–0,35 m |
| Capacité de charge du manipulateur | jusqu'à 80–150 kg à la base |
| Vol de travail | 1,5–2,5 m |
| Vitesse | jusqu'à 3–5 nœuds |
| Autonomie | 4 à 14 heures |
| Profondeur de travail | à partir de 0,3 m |
| Les conducteurs | 2 électriques |
| Gestion | autonome et à distance |
| Navigation | GNSS RTK, LiDAR, caméras, sonar, centrale inertielle |
| Outils de travail | remplaçable |
| Protection électronique | IP67/IP68 |
Restrictions
River Rover Restore S ne convient pas pour :
soulever des rochers pesant plus de 100 à 150 kg sans support extérieur ;
approfondissement à grande échelle du lit de la rivière ;
travailler dans des courants forts ;
construction de barrages permanents ;
élimination de grands volumes de sédiments de fond ;
travail en vagues hautes ;
remplacement d'engins de terrassement complets dans les grands projets.
Sa force réside dans une multitude de petites opérations précises.
Effet attendu
L'utilisation de la plateforme vous permet de :
restaurer les petits cours d'eau sans équipement lourd ;
réduire le coût des travaux locaux ;
réduire les dommages côtiers ;
restaurer les frayères;
accroître la diversité du canal ;
accélérer la survie des plantes ;
travailler dans des endroits difficiles d'accès ;
Conservez un historique numérique de chaque transaction.
Mission
DREVO River Rover Restaure S— est une structure compacte et écologique conçue pour les petits cours d'eau. Elle ne transforme pas un ruisseau en canal artificiel, mais restaure sélectivement les roches, le gravier, le bois, la végétation et les abris naturels.
Associée aux autres plateformes de la famille DREVO, elle constitue un cycle complet :
inspection → nettoyage → livraison → restauration → surveillance → maintenance.
Ce sont les milliers de petits projets de restauration des ruisseaux, des sources et des petites rivières qui façonnent la santé de l'ensemble du grand système fluvial.