DREVO River Rover Restaurer Mini
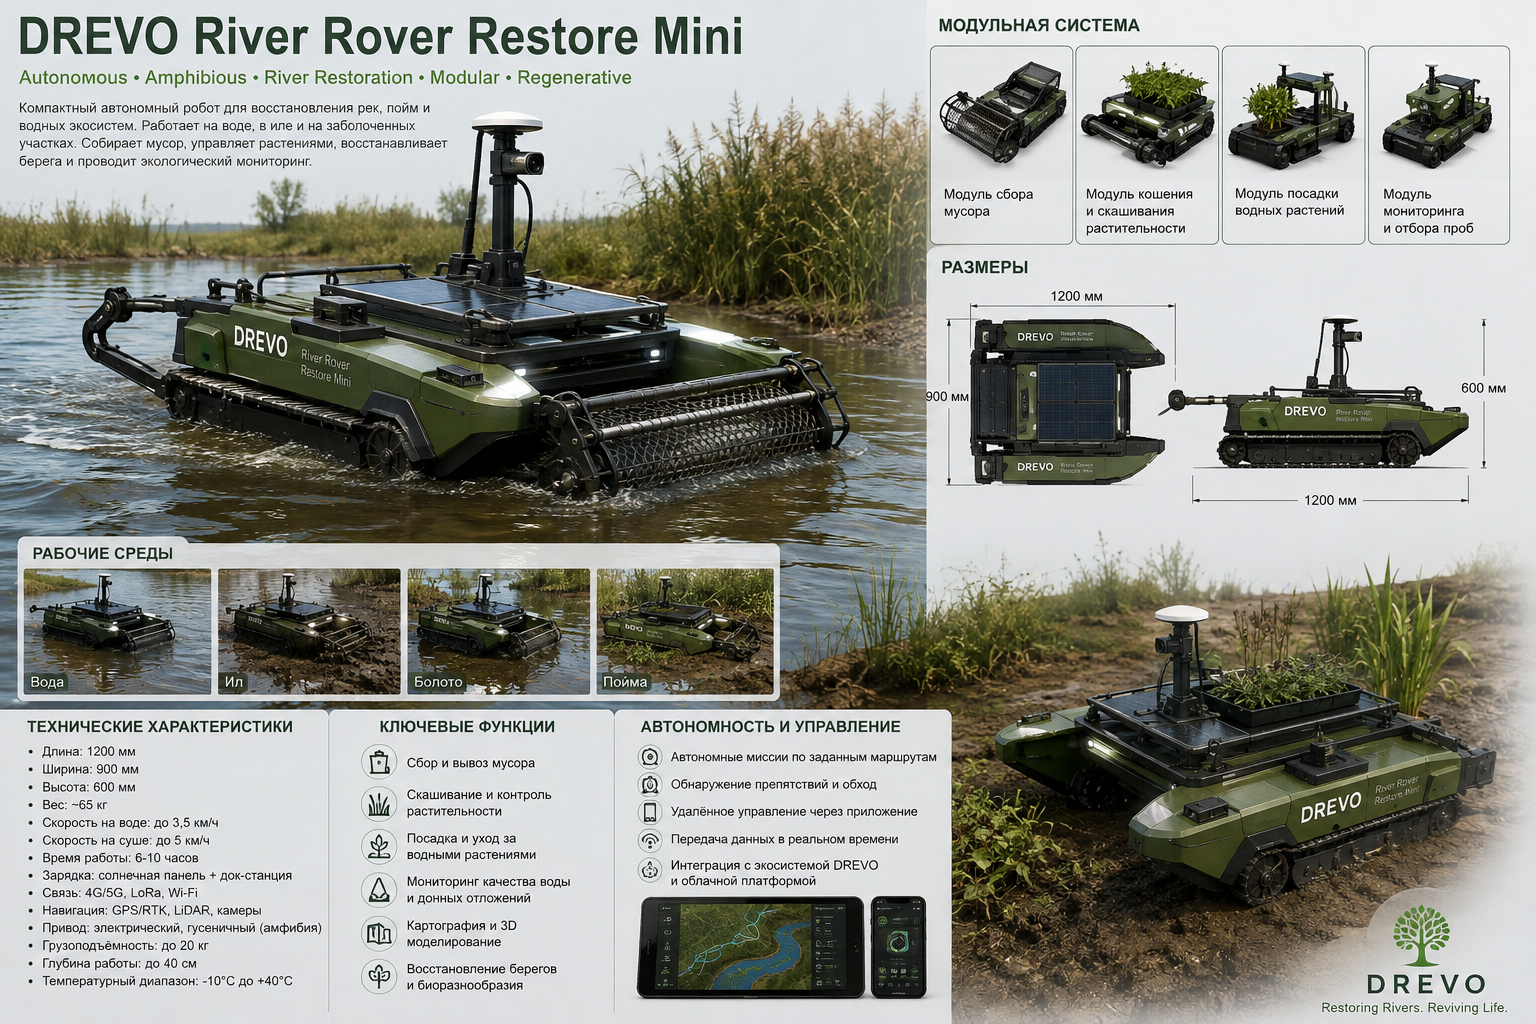
Une plateforme robotique ultra-légère basée sur le principe d'un kayak ou d'un canoë
Concept
DREVO River Rover Restore Mini (RRM-Mini)— la plateforme la plus compacte de la familleRiver Rover, conçus pour restaurer les sources, les ruisseaux forestiers, les rivières étroites et les zones marécageuses où il est impossible d'acheminer des engins lourds.
La plateforme présente une conception similaire.un kayak (ou canoë) large et stableDoté d'un module de commande central, sa coque étroite assure une résistance minimale au courant, un faible tirant d'eau et la capacité de naviguer même en eaux très peu profondes.
Le principe principal :
Une seule personne peut déplacer la plateforme vers un flux distant, après quoi celle-ci effectue de manière autonome les travaux de restauration.
Tâches principales
La plateforme est conçue pour :
restauration des sources;
formation de petits seuils en pierre ;
pose de blocs individuels ;
répartition du gravier;
plantation de plantes côtières;
installation de capteurs ;
installation de tapis de culture ;
fixation d'éléments en bois ;
enquêtes sur les zones difficiles d'accès ;
entretien des installations précédemment restaurées.
Dimensions principales
| Paramètre | Signification |
|---|---|
| Longueur | 2,8–3,6 m |
| Largeur | 0,75–0,95 m |
| Taille du corps | 0,30–0,45 m |
| Brouillon | 8–15 cm |
| Poids de la plateforme | 40–90 kg |
| Charge utile | 80–150 kg |
| Profondeur de travail | de 15 à 20 cm |
construction de logements
La base est un cas de typeKayak sit-on-top.
Matériels:
polyéthylène rotationnel (PEHD);
fibre de verre;
fibre de carbone (version légère) ;
Cadre de puissance en aluminium.
À l'intérieur de la coque se trouvent des compartiments de flottaison étanches.
Système de propulsion
Trois versions sont disponibles :
Jet fluvial
Deux jets d'eau électriques compacts.
River Prop
Deux hélices protégées dans des tuyères annulaires.
River Fin
Propulseurs à ailerons oscillants pour les zones à végétation dense et à impact minimal sur le fond.
Système énergétique
Utilisé:
Batteries LiFePO₄ ;
cartouches de batterie remplaçables ;
Panneau solaire pour alimenter les appareils électroniques.
Paramètres :
| Paramètre | Signification |
|---|---|
| Capacité de la batterie | 2–8 kWh |
| Autonomie | 4 à 8 heures |
| Vitesse | jusqu'à 5 km/h |
Module de travail
Un bras robotisé compact est installé au centre du corps.
Caractéristiques:
| Paramètre | Signification |
|---|---|
| Départ | 0,8–1,2 m |
| capacité de charge | 15–30 kg |
| Tourner | 360° |
| Degrés de liberté | 4–5 |
Cela suffit pour des travaux de restauration naturelle précis.
Outils remplaçables
Soutenu:
saisir la pierre;
tarière d'atterrissage;
épandeur de gravier;
outil d'installation de biomat ;
module de plantation ;
poignée à capteur ;
petite louche ;
Distributeur de graines et de mycorhizes.
compartiment de chargement
Des conteneurs remplaçables sont situés à l'avant et à l'arrière.
Options possibles :
pierre;
gravier;
plantes;
outils;
batterie;
équipement scientifique.
Système de stabilisation
Pour garantir un travail précis, les éléments suivants sont fournis :
stabilisateurs latéraux rétractables ;
petits cylindres gonflables le long du corps ;
maintien automatique de la position ;
Contrôle électronique du roulis.
Lors des mouvements, les stabilisateurs se replient contre le corps.
Navigation
Le complexe comprend :
GNSS RTK ;
NEZ;
caméras stéréo ;
LiDAR à petit rayon ;
population;
Capteurs ultrasoniques.
Dans les forêts denses, on utilise les éléments suivants :
navigation visuelle (SLAM visuel) ;
balises radio locales ;
Carte numérique du cours d'eau.
surveillance environnementale
Les éléments suivants sont mesurés simultanément :
température de l'eau ;
pH ;
oxygène dissous ;
turbidité;
conductivité électrique ;
profondeur;
vitesse d'écoulement.
Transport
Le principal avantage de la plateforme.
Il peut être transporté :
par une seule personne ;
à l'arrière d'une camionnette ;
sur le toit de la voiture ;
sur une petite remorque ;
en hélicoptère ;
drone cargo ;
à pied vers des zones difficiles d'accès.
Collaboration
River Rover Restore Mini peut être utilisé avec :
Éclaireur River Rover- reconnaissance ;
Restauration River Rover S- des opérations plus difficiles ;
Plateforme de chargement fluviale— livraison de matériaux ;
Drone TREVO AeroSense- levé aérien ;
Observatoire de la Montagne Vivante- surveillance;
Mountain Digital Twin— modèle numérique ;
IA BOIS— planifier les itinéraires et les tâches.
Principaux avantages
tirant d'eau ultra-faible;
travailler à une profondeur inférieure à 20 cm ;
transport par une seule personne ;
faible coût;
impact minimal sur la nature ;
possibilité d'application à grande échelle ;
haute précision de restauration ;
conception modulaire ;
travailler dans les endroits les plus inaccessibles.
Modifications prometteuses
Restaurez la mini-plante- plantation automatique.
Ressort de restauration Mini— restauration des sources.
Restaurer Mini Habitat— création de frayères et d'abris pour les organismes aquatiques.
Restaurez le mini capteur— Installation et maintenance d'un réseau de capteurs.
Mini-enquête sur la restauration— cartographie et surveillance environnementale.
Mission du projet
DREVO River Rover Restaurer MiniConçue pour restaurer les parties supérieures des bassins versants (sources, ruisseaux forestiers et petites rivières), la plateforme allie grande mobilité, impact environnemental minimal et capacité à effectuer des travaux de restauration précis là où l'équipement traditionnel est impossible ou irréalisable.