DREVO River Rover Restaure L
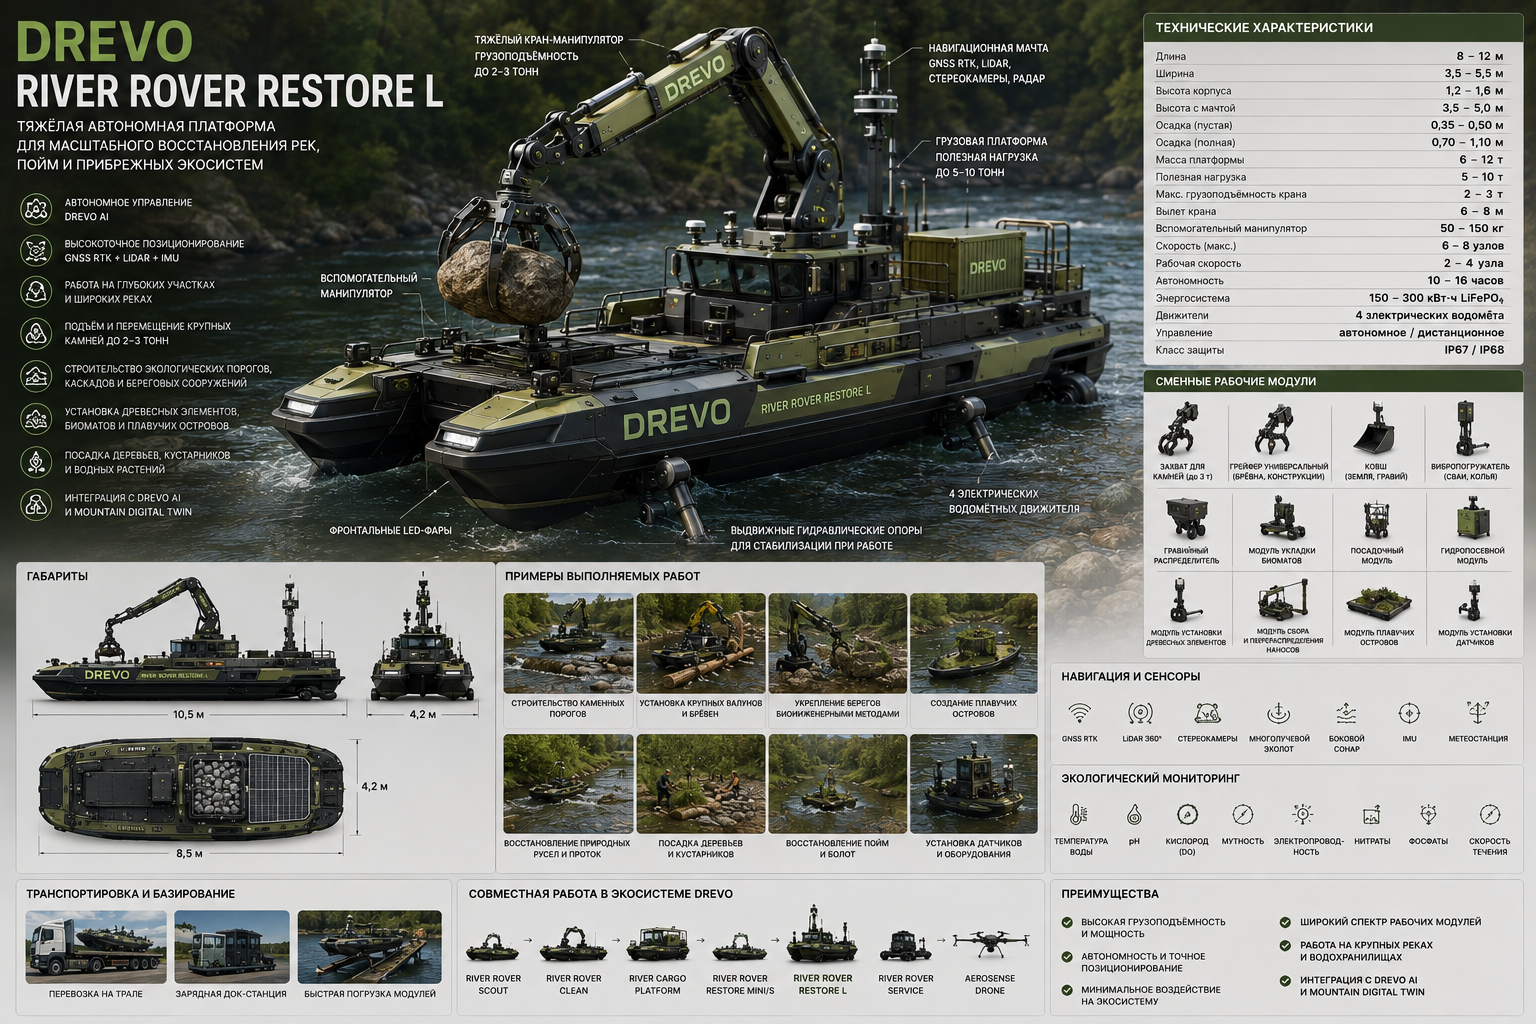
Une plateforme robotique autonome robuste pour la restauration technique des rivières, des plaines inondables et des écosystèmes côtiers.
Concept
DREVO River Rover Restore L (RRR-L)— une plateforme d'ingénierie autonome lourde conçue pour réaliser des travaux de restauration environnementale à grande échelle sur les grands fleuves, les lacs, les réservoirs, les plaines inondables et les deltas.
Restaurer L est le représentant le plus puissant de la familleRestauration de River Roveret est capable d'effectuer des travaux qui nécessitent aujourd'hui l'utilisation d'excavatrices, de grues flottantes, de barges et de navires de construction spécialisés.
La principale caractéristique de la plateforme est la combinaison d'une capacité de charge élevée, d'une navigation autonome, d'un manipulateur robotisé et d'une commande numérique.IA BOIS Et Mountain Digital Twin.
Le principe principal :
Travaux de restauration importants avec un impact minimal sur l'écosystème.
Tâches principales
La plateforme est conçue pour :
restauration des grands chenaux fluviaux ;
construction de cascades et de rapides écologiques ;
restauration des plaines inondables ;
création de complexes de frai ;
mise en place de gros rochers ;
installation de structures hydrauliques en bois ;
restauration des zones humides;
création de nouveaux bras de rivière ;
construction de marais flottants ;
formation de zones de filtration ;
installation des modules d'ingénierie de l'Observatoire de la Montagne Vivante.
Principaux domaines d'application
Utilisé par :
grands fleuves;
larges vallées montagneuses;
lacs;
réservoirs;
plaines inondables;
deltas;
estuaire;
lagunes;
zones côtières.
Architecture de la plateforme
Le Restore L est construit selon une conception de catamaran lourd.
La mise en page comprend :
deux grands pontons de déplacement ;
châssis central robuste ;
pont cargo;
grue robotisée robuste ;
manipulateur auxiliaire ;
système de conteneurs ;
stabilisateurs hydrauliques ;
réservoirs de ballast ;
centrale électrique;
Système de positionnement automatique.
Dimensions principales
| Paramètre | Valeur de conception |
|---|---|
| Longueur | 8–12 m |
| Largeur | 3,5–5,5 m |
| Taille du corps | 1,2–1,6 m |
| Hauteur avec mât | 3,5–5 m |
| Tirant d'eau sans cargaison | 0,35–0,50 m |
| Tirant à pleine charge | 0,70–1,10 m |
| Poids de la plateforme | 6–12 t |
| Charge utile | 5–10 t |
structure du pouvoir
La plateforme repose sur une structure spatiale soudée.
Matériels:
alliage d'aluminium marin ;
acier de construction à haute résistance dans les zones à forte charge ;
Protection anticorrosion.
Le cadre est calculé pour :
soulever de lourds rochers ;
opération de grue;
transport de conteneurs ;
charges dynamiques pendant les vagues.
pont cargo
Surface utile :
15–30 m².
Destiné à:
rochers;
gravier;
bois;
conteneurs;
modules d'ingénierie ;
matériaux de construction;
plantes.
Des supports et des guides standard pour conteneurs sont fournis pour un remplacement rapide des modules.
grue-manipulateur robotisée
L'outil de travail principal de la plateforme.
Spécifications techniques :
| Paramètre | Signification |
|---|---|
| portée maximale | 6–8 m |
| Capacité de charge à la base | 2–3 t |
| Capacité de charge à portée maximale | 500–1 000 kg |
| Angle de rotation | 360° |
| Nombre de degrés de liberté | 6–7 |
Utilisé:
Compensation automatique de la hauteur tonale ;
limitation de charge ;
contrôle de modèle numérique ;
mode de pose semi-automatique.
manipulateur auxiliaire
Utilisé pour :
plantation de plantes;
installation de capteurs ;
installation de tapis de culture ;
opérations de précision.
Capacité de charge :
50–150 kg.
Modules de travail remplaçables
La plateforme prend en charge le remplacement automatique des outils.
Module de pose de pierres
Pose de blocs de pierre pesant jusqu'à 2 ou 3 tonnes.
Constructeur de barrages écologiques
Installation de seuils environnementaux.
Module de placement des bûches
Mise en place des gros troncs et des systèmes racinaires.
Distributeur de gravier
Création de zones de frai.
Module de récupération des sédiments
Redistribution locale des sédiments sans approfondissement à grande échelle du lit de la rivière.
Module d'installation BioMat
Installation de tapis de culture et de rouleaux en noix de coco.
Module de plantation
Plantation d'arbres, d'arbustes et de végétation côtière.
Constructeur d'habitats flottants
Assemblage et installation d'îles flottantes.
Module de déploiement de capteurs
Installation des équipements de l'Observatoire de la Montagne Vivante.
Restauration du lit de la rivière
La plateforme est capable de :
former de nouveaux méandres dans le lit de la rivière;
créer des rouleaux ;
construire des piscines ;
installer des crêtes de rochers;
restaurer les chenaux des plaines inondables ;
créer des canaux secondaires ;
former des zones d'accumulation de sédiments.
Tous les travaux sont réalisés à l'aide d'un modèle numérique.Mountain Digital Twin.
Seuils écologiques
Restaurer les builds L :
rapides en cascade;
structures de passage pour les poissons ;
distributeurs de flux ;
crêtes de pierre;
structures anti-érosion.
Chaque objet est modélisé hydrauliquement avant sa construction.
Travailler avec du bois de grande taille
La plateforme installe :
troncs d'arbres;
systèmes racinaires;
îles arborées;
abris pour poissons ;
retardateurs de flux naturels.
Tous les éléments sont fixés à l'aide de systèmes d'ancrage respectueux de l'environnement.
Restauration des plaines inondables
La plateforme fonctionne comme suit :
restauration des inondations saisonnières ;
fermeture des canaux artificiels ;
création de nouveaux réservoirs ;
restauration des marais ;
formation de zones de filtration ;
création d'habitats pour les oiseaux et les amphibiens.
Renforcement côtier par bio-ingénierie
Utilisé:
rochers;
bois;
structures en saule vivant ;
rouleaux de noix de coco;
géogrilles ;
tapis biologiques;
végétation locale.
Les structures en béton rigide ne sont utilisées que dans des cas exceptionnels.
opérations de plantation
Restore L est capable de planter :
grands arbres;
arbustes;
plantes des marais;
herbes côtières;
végétation aquatique.
L'alimentation automatique est possible :
compost;
mycorhizes ;
biochar ;
engrais organiques ;
substrats retenant l'eau.
Système de stabilisation
Lors de l'utilisation d'un manipulateur lourd, les éléments suivants sont utilisés :
Supports hydrauliques rétractables
Fixez la plateforme par rapport au bas.
Système de ballast
Redistribution automatique de l'eau entre les pontons.
vessies latérales gonflables
Flottabilité accrue et stabilité latérale améliorée lors des ascensions difficiles.
Système de contrôle actif du roulis
Utilisations :
NEZ;
capteurs de pression ;
capteurs de précipitations ;
Capteurs de charge à flèche.
Système de propulsion
Configuration suggérée :
quatre unités de propulsion par jet d'eau électrique ;
gestion indépendante de chacun;
Positionnement dynamique.
Puissance totale :
60–120 kW.
Vitesse maximale :
6 à 8 nœuds.
Vitesse de travail :
2 à 4 nœuds.
Système énergétique
Utilisé:
Batteries LiFePO₄ ;
blocs-batteries modulaires ;
Recharge automatique à quai ;
Possibilité de raccordement au réseau électrique terrestre.
Capacité:
150–300 kWh.
Pour les opérations de longue durée, une pile à combustible à hydrogène ou un générateur diesel-électrique peuvent être intégrés comme prolongateur d'autonomie si les conditions d'exploitation l'exigent.
Navigation
Utilisé:
GNSS RTK ;
LiDAR ;
sondeur multifaisceaux ;
sonar latéral ;
caméras stéréo ;
caméra thermique ;
NEZ;
navigation visuelle ;
Maintien automatique de la position.
Capteurs environnementaux
Contrôlé par :
température de l'eau ;
pH ;
oxygène;
turbidité;
conductivité électrique ;
ORP;
nitrate;
phosphate;
vitesse d'écoulement ;
profondeur.
Intégration avec d'autres robots
Restaurer L fonctionne en conjonction avec :
Éclaireur River Rover- reconnaissance ;
Nettoyage du River Rover- nettoyage;
Plateforme de chargement fluviale— livraison de matériaux ;
Service River Rover— entretien des équipements ;
Drone TREVO AeroSense- cartographie aérienne ;
Observatoire de la Montagne Vivante- surveillance;
Mountain Digital Twin— modélisation numérique ;
IA BOIS- planification et gestion.
Sécurité
La plateforme automatiquement :
limite la zone de travail de la grue ;
s'arrête de soulever la charge lorsque la liste est dangereuse ;
contrôle la répartition de la charge ;
reconnaît les personnes et les animaux ;
évite les collisions ;
replie le matériel en cas d'accident ;
bascule en mode sans échec en cas de défaillance du système.
Spécifications préliminaires
| Paramètre | Restauration River Rover L |
|---|---|
| Longueur | 8–12 m |
| Largeur | 3,5–5,5 m |
| Poids | 6–12 t |
| Charge utile | 5–10 t |
| Brouillon | 0,35–1,10 m |
| manipulateur principal | jusqu'à 2 à 3 tonnes |
| Vol de travail | 6–8 m |
| manipulateur auxiliaire | 50–150 kg |
| Vitesse | jusqu'à 6–8 nœuds |
| Autonomie | 10 à 16 heures |
| Batteries | 150–300 kWh LiFePO₄ |
| Les conducteurs | 4 jets d'eau électriques |
| Gestion | autonome, télécommandé, semi-automatique |
| Navigation | RTK, LiDAR, sondeur multifaisceaux, sonar, caméras |
Étapes de l'application
Cycle de travail typique :
Éclaireur River Rovereffectue des relevés topographiques de la zone.
IA BOISconstitue un projet de restauration.
Nettoyage du River RoverEnlève la saleté.
Plateforme de chargement fluvialelivre des matériaux.
Restauration River Rover LIl pratique des chirurgies reconstructives complexes.
Service River Roverinstalle des capteurs et assure la maintenance des infrastructures.
Observatoire de la Montagne Vivanteles contrôles changent.
Mountain Digital Twinmet à jour le modèle numérique et évalue l'efficacité du projet.
Mission du projet
DREVO River Rover Restaure L— la plateforme d'ingénierie phare du systèmeMontagnes vivantes DREVOConçu pour la restauration à grande échelle des écosystèmes fluviaux sans intervention lourde traditionnelle, ce système combine robotique, modélisation numérique, ingénierie écologique et contrôle autonome, permettant ainsi de réaliser des travaux complexes d'ingénierie hydraulique et de restauration environnementale avec une grande précision et un impact environnemental minimal.