DREVO River Rover Restaurierung L
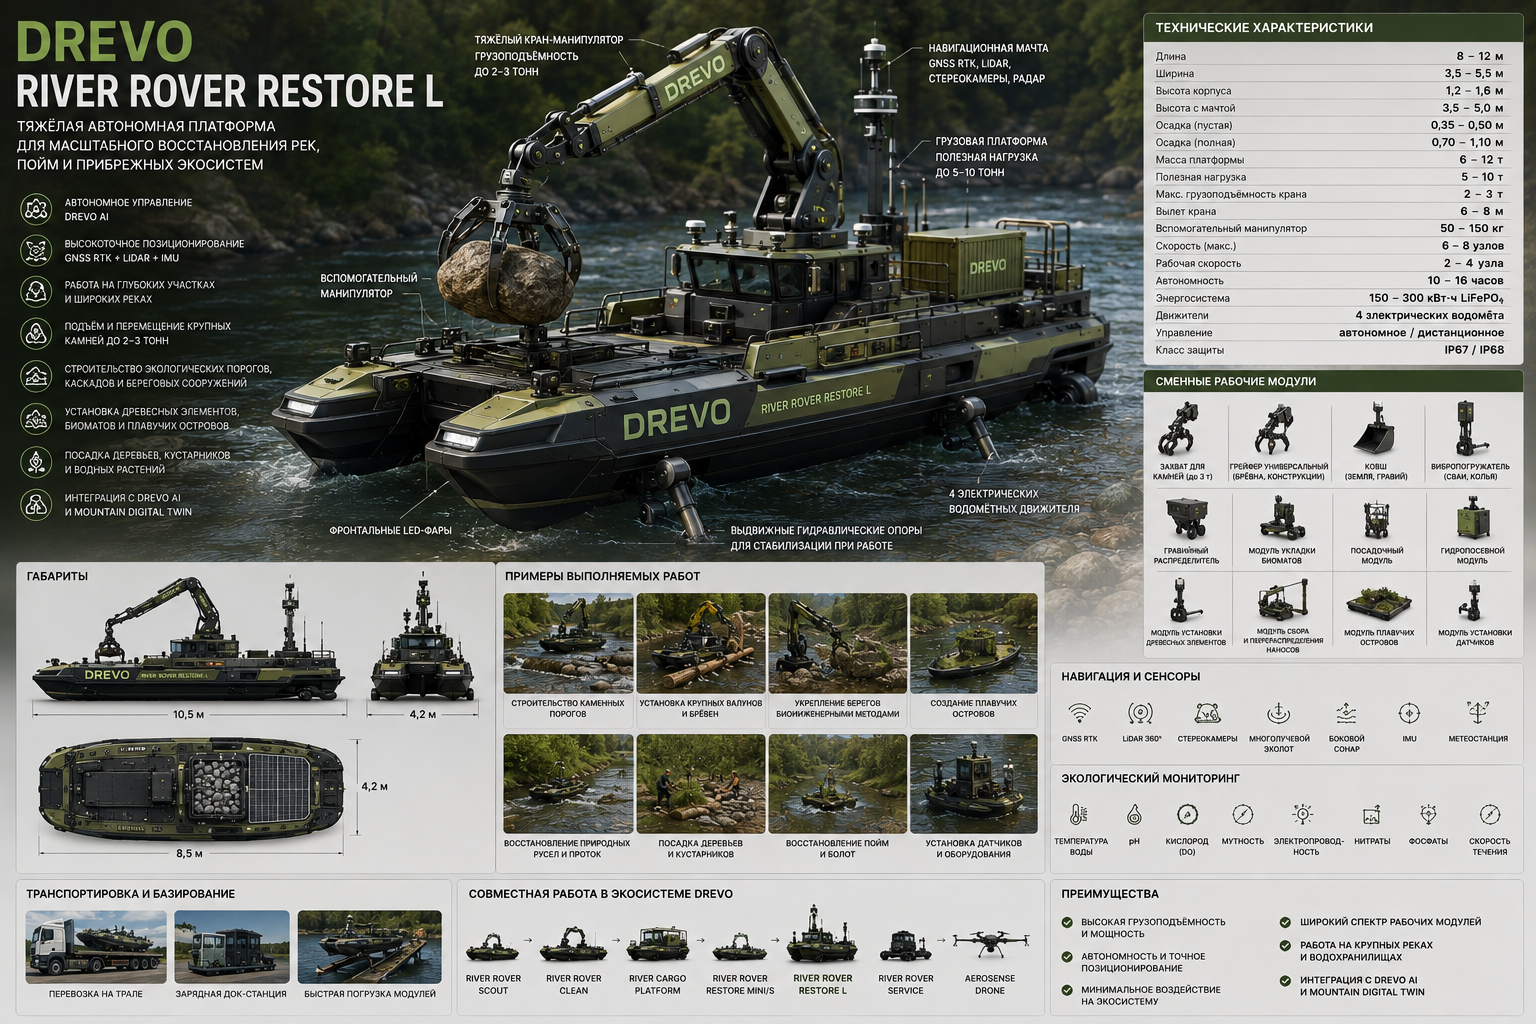
Eine robuste, autonome Roboterplattform für die technische Wiederherstellung von Flüssen, Auen und Küstenökosystemen.
Konzept
DREVO River Rover Restore L (RRR-L)— eine schwere, autonome Engineering-Plattform, die für die Durchführung groß angelegter Umweltwiederherstellungsarbeiten an großen Flüssen, Seen, Stauseen, Überschwemmungsgebieten und Deltas konzipiert wurde.
Restore L ist der mächtigste Vertreter der FamilieRiver Rover Restaurationund ist in der Lage, Arbeiten auszuführen, für die heute noch Bagger, Schwimmkräne, Lastkähne und spezialisierte Bauschiffe benötigt werden.
Das Hauptmerkmal der Plattform ist die Kombination aus hoher Tragfähigkeit, autonomer Navigation, Roboterarm und digitaler Steuerung durchWOOD AI Und Digitaler Zwilling des GebirgesDie
Das Hauptprinzip:
Umfangreiche Restaurierungsarbeiten mit minimalen Auswirkungen auf das Ökosystem.
Hauptaufgaben
Die Plattform ist konzipiert für:
Wiederherstellung großer Flussläufe;
Bau von Kaskaden und ökologischen Stromschnellen;
Wiederherstellung von Auen;
Schaffung von Laichkomplexen;
Platzierung großer Felsbrocken;
Installation von hydraulischen Holzkonstruktionen;
Wiederherstellung von Feuchtgebieten;
Entstehung neuer Flussarme;
Bau von schwimmenden Sümpfen;
Bildung von Filtrationszonen;
Installation der technischen Module des Living Mountain Observatory.
Hauptanwendungsgebiete
Verwendet von:
große Flüsse;
weite Gebirgstäler;
Seen;
Stauseen;
Überschwemmungsgebiete;
Deltas;
Mündung;
Lagunen;
Küstenzonen.
Plattformarchitektur
Die Restore L ist in schwerer Katamaranbauweise gefertigt.
Das Layout umfasst:
zwei große Verdrängungspontons;
zentraler Hochleistungs-Kraftrahmen;
Laderaum;
Schwerlast-Roboterkran;
Hilfsmanipulator;
Containersystem;
hydraulische Stabilisatoren;
Ballasttanks;
Kraftwerk;
automatisches Positionierungssystem.
Hauptabmessungen
| Parameter | Designwert |
|---|---|
| Länge | 8–12 m |
| Breite | 3,5–5,5 m |
| Körpergröße | 1,2–1,6 m |
| Höhe mit Mast | 3,5–5 m |
| Tiefgang ohne Ladung | 0,35–0,50 m |
| Zugkraft bei Volllast | 0,70–1,10 m |
| Plattformgewicht | 6–12 t |
| Nutzlast | 5–10 t |
Machtstruktur
Die Basis der Plattform bildet ein geschweißtes Raumfachwerk.
Materialien:
Marine-Aluminiumlegierung;
hochfester Baustahl in hochbelasteten Bereichen;
Korrosionsschutz.
Der Rahmen wird berechnet für:
schwere Felsbrocken heben;
Kranbetrieb;
Containertransport;
Dynamische Belastungen während der Wellen.
Frachtdeck
Nutzbare Fläche:
15–30 m².
Vorgesehen für:
Felsbrocken;
Kies;
Holz;
Behälter;
Ingenieurmodule;
Baustoffe;
Pflanzen.
Standardmäßige Containerhalterungen und Führungen ermöglichen einen schnellen Modulwechsel.
Roboterkran-Manipulator
Das wichtigste Arbeitswerkzeug der Plattform.
Konstruktionsspezifikationen:
| Parameter | Bedeutung |
|---|---|
| Maximale Reichweite | 6–8 m |
| Tragfähigkeit an der Basis | 2–3 t |
| Tragfähigkeit bei maximaler Auslenkung | 500–1.000 kg |
| Drehwinkel | 360° |
| Anzahl der Freiheitsgrade | 6–7 |
Gebraucht:
automatische Tonhöhenkompensation;
Lastbegrenzung;
digitale Modellsteuerung;
halbautomatischer Verlegemodus.
Hilfsmanipulator
Verwendungszweck:
Anpflanzung von Pflanzen;
Installation von Sensoren;
Installation von Biomatten;
Präzisionsoperationen.
Belastbarkeit:
50–150 kg.
Austauschbare Arbeitsmodule
Die Plattform unterstützt den automatischen Werkzeugwechsel.
Modul zur Steinplatzierung
Verlegen von Felsbrocken mit einem Gewicht von bis zu 2–3 Tonnen.
Öko-Wehrbauer
Installation von Umweltschwellenwerten.
Modul zur Protokollplatzierung
Platzierung von großen Baumstämmen und Wurzelsystemen.
Kiesverteiler
Schaffung von Laichplätzen.
Sedimentrückgewinnungsmodul
Lokale Umverteilung von Sedimenten ohne großflächige Vertiefung des Flussbetts.
BioMat-Installationsmodul
Installation von Biomatten und Kokosnusswalzen.
Pflanzmodul
Anpflanzung von Bäumen, Sträuchern und Küstenvegetation.
Bau von schwimmenden Lebensräumen
Montage und Installation von schwimmenden Inseln.
Sensor-Einsatzmodul
Installation der Ausrüstung des Living Mountain Observatory.
Wiederherstellung des Flussbetts
Die Plattform ist in der Lage:
um neue Krümmungen im Flussbett zu bilden;
Rollen zubereiten;
Pools bauen;
Felsrücken anlegen;
Auenkanäle wiederherstellen;
Seitenkanäle erzeugen;
bilden Sedimentablagerungszonen.
Alle Arbeiten werden mithilfe eines digitalen Modells durchgeführt.Digitaler Zwilling des GebirgesDie
Ökologische Schwellenwerte
Wiederherstellung von L-Builds:
kaskadenartige Stromschnellen;
Fischaufstiegsanlagen;
Durchflussverteiler;
Steinrücken;
Erosionsschutzstrukturen.
Jedes Objekt wird vor der Konstruktion hydraulisch modelliert.
Arbeiten mit großen Hölzern
Die Plattform installiert:
Baumstämme;
Wurzelsysteme;
Bauminseln;
Fischunterstände;
natürliche Fließverzögerer.
Alle Elemente sind mit umweltfreundlichen Verankerungssystemen befestigt.
Wiederherstellung von Auen
Die Plattform funktioniert wie folgt:
Wiederherstellung der saisonalen Überschwemmungen;
Verschluss künstlicher Kanäle;
Schaffung neuer Stauseen;
Wiederherstellung von Sümpfen;
Bildung von Filtrationszonen;
Schaffung von Lebensräumen für Vögel und Amphibien.
Bioingenieurtechnische Küstenverstärkung
Gebraucht:
Felsbrocken;
Holz;
Lebende Weidenkonstruktionen;
Kokosnussrollen;
Geogitter;
Biomatten;
lokale Vegetation.
Starre Betonkonstruktionen kommen nur in Ausnahmefällen zum Einsatz.
Pflanzarbeiten
Restore L ist in der Lage zu pflanzen:
große Bäume;
Sträucher;
Sumpfpflanzen;
Küstengräser;
Wasserpflanzen.
Automatische Zufuhr ist möglich:
Kompost;
Mykorrhiza;
Biokohle;
organische Düngemittel;
wasserspeichernde Substrate.
Stabilisierungssystem
Bei der Arbeit mit einem schweren Manipulator werden folgende Komponenten verwendet:
Einziehbare hydraulische Stützen
Fixieren Sie die Plattform relativ zum Boden.
Ballastsystem
Automatische Umverteilung des Wassers zwischen den Pontons.
Aufblasbare Seitenblasen
Zusätzlicher Auftrieb und erhöhte Seitenstabilität bei steilen Aufstiegen.
Aktives Wankstabilisierungssystem
Anwendungsgebiete:
NASE;
Drucksensoren;
Niederschlagssensoren;
Ausleger-Wägezellen.
Antriebssystem
Empfohlene Konfiguration:
vier elektrische Wasserstrahlantriebe;
unabhängige Leitung jedes einzelnen;
Dynamische Positionierung.
Gesamtleistung:
60–120 kW.
Höchstgeschwindigkeit:
6–8 Knoten.
Arbeitsgeschwindigkeit:
2–4 Knoten.
Energiesystem
Gebraucht:
LiFePO₄-Batterien;
modulare Akkupacks;
Automatisches Landstromladen;
Möglichkeit des Anschlusses an das Landstromnetz.
Kapazität:
150–300 kWh.
Für den Langzeitbetrieb kann bei Bedarf eine Wasserstoff-Brennstoffzelle oder ein dieselelektrischer Generator als Reichweitenverlängerer integriert werden.
Navigation
Gebraucht:
GNSS RTK;
LiDAR;
Fächerecholot;
Seitensonar;
Stereokameras;
Wärmebildkamera;
NASE;
visuelle Navigation;
automatische Positionshaltung.
Umweltsensoren
Kontrolliert durch:
Wassertemperatur;
pH-Wert;
Sauerstoff;
Trübung;
elektrische Leitfähigkeit;
ORP;
Nitrat;
Phosphat;
Strömungsgeschwindigkeit;
Tiefe.
Integration mit anderen Robotern
Restore L funktioniert in Verbindung mit:
River Rover Scout- Aufklärung;
River Rover Clean- Reinigung;
Fluss-Frachtplattform— Lieferung von Materialien;
Fluss-Rover-Service— Instandhaltung der Ausrüstung;
TREVO AeroSense Drohne- Luftbildkartierung;
Lebende Bergsternwarte— Überwachung;
Digitaler Zwilling des Gebirges— digitale Modellierung;
WOOD AI- Planung und Management.
Sicherheit
Die Plattform automatisch:
begrenzt den Arbeitsbereich des Krans;
Das Heben wird eingestellt, sobald die Last gefährlich wird;
steuert die Lastverteilung;
erkennt Menschen und Tiere;
vermeidet Kollisionen;
Klappt die Ausrüstung im Falle eines Unfalls zusammen;
Schaltet bei Systemausfällen in den sicheren Modus.
Vorläufige Spezifikation
| Parameter | River Rover Restore L |
|---|---|
| Länge | 8–12 m |
| Breite | 3,5–5,5 m |
| Gewicht | 6–12 t |
| Nutzlast | 5–10 t |
| Entwurf | 0,35–1,10 m |
| Hauptmanipulator | bis zu 2–3 Tonnen |
| Arbeitsflug | 6–8 m |
| Hilfsmanipulator | 50–150 kg |
| Geschwindigkeit | bis zu 6–8 Knoten |
| Autonomie | 10–16 Stunden |
| Batterien | 150–300 kWh LiFePO₄ |
| Fahrer | 4 elektrische Wasserstrahlen |
| Management | autonom, ferngesteuert, halbautomatisch |
| Navigation | RTK, LiDAR, Fächerecholot, Sonar, Kameras |
Anwendungsphasen
Typischer Arbeitsablauf:
River Rover Scouterkundet das Gebiet.
WOOD AIbildet ein Restaurierungsprojekt.
River Rover CleanEntfernt Schmutz.
Fluss-Frachtplattformliefert Materialien.
River Rover Restore LFührt schwierige rekonstruktive Operationen durch.
Fluss-Rover-ServiceInstalliert Sensoren und wartet die Infrastruktur.
Lebende BergsternwarteKontrolländerungen.
Digitaler Zwilling des Gebirgesaktualisiert das digitale Modell und bewertet die Effektivität des Projekts.
Projektmission
DREVO River Rover Restaurierung L— die führende Entwicklungsplattform des SystemsDREVO Living MountainsDas System wurde für die großflächige Renaturierung von Flussökosystemen ohne herkömmliche, aufwändige Eingriffe entwickelt. Es kombiniert Robotik, digitale Modellierung, ökologische Ingenieurwissenschaften und autonome Steuerung und ermöglicht so die Durchführung komplexer wasserbaulicher Maßnahmen und Umweltsanierungsarbeiten mit hoher Präzision und minimalen Umweltauswirkungen.